Dev Life
Snack-Zustellmaschine: Teil 1, die Mechanik
An Hardware herumzubasteln macht immer Spaß, und es ist schon eine Weile her, dass wir etwas gebaut haben! In dieser kurzen Reihe von Blog-Beiträgen werden wir einen per E-Mail gesteuerten Snack-Automaten bauen – mit einem Spender für trockene Snacks, einem Raspberry Pi, zwei Schrittmotoren und ein wenig 3D-Druck.
Dieser Beitrag konzentriert sich zunächst auf die Mechanik, bevor wir uns im zweiten Teil der Elektronik widmen.
Bereit? Los geht’s!
Vorbereitung der Komponenten
Wir begannen mit einem Snackspender, den man in jedem Kaufhaus oder online findet. Falls Sie sich fragen, woher wir unseren haben: Wir haben ihn von Amazon.
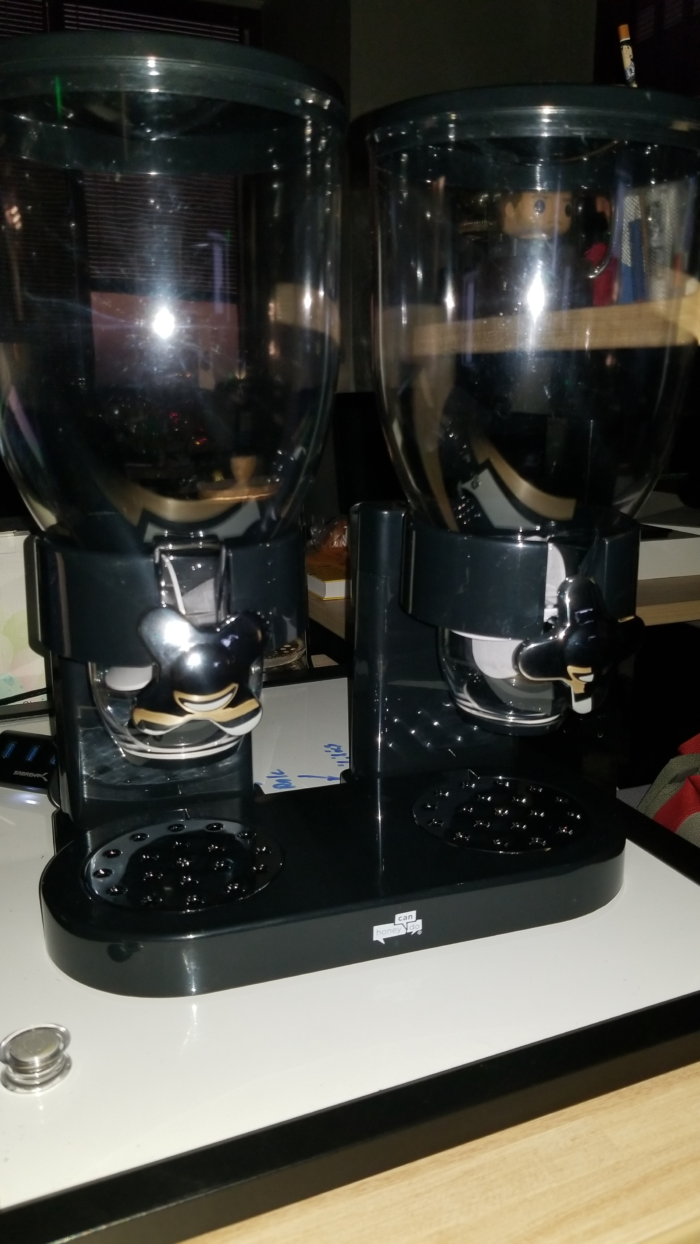
Es ist eine recht einfache Konstruktion: Die Leckereien werden von oben eingefüllt, und durch Drehen des Griffs fallen sie in eine Schüssel darunter. Aber was wäre, wenn wir Motoren an den Ausgabemechanismus anschließen? Hier kommen die Motoren ins Spiel – genauer gesagt zwei 12-V-NEMA-17-Schrittmotoren. Wir haben zwei von diesen verwendet, mussten aber auf die harte Tour lernen, dass die Maschine etwas mehr Drehmoment als 0,2 Nm gut gebrauchen könnte.
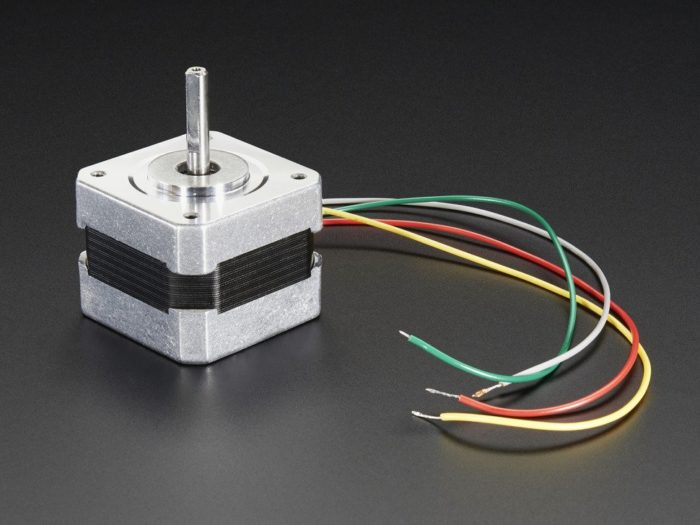
Diese kleinen Exemplare hatten die perfekte Größe (Länge 34 mm) und passten genau in die Spender.
Den Antriebsstrang austüfteln
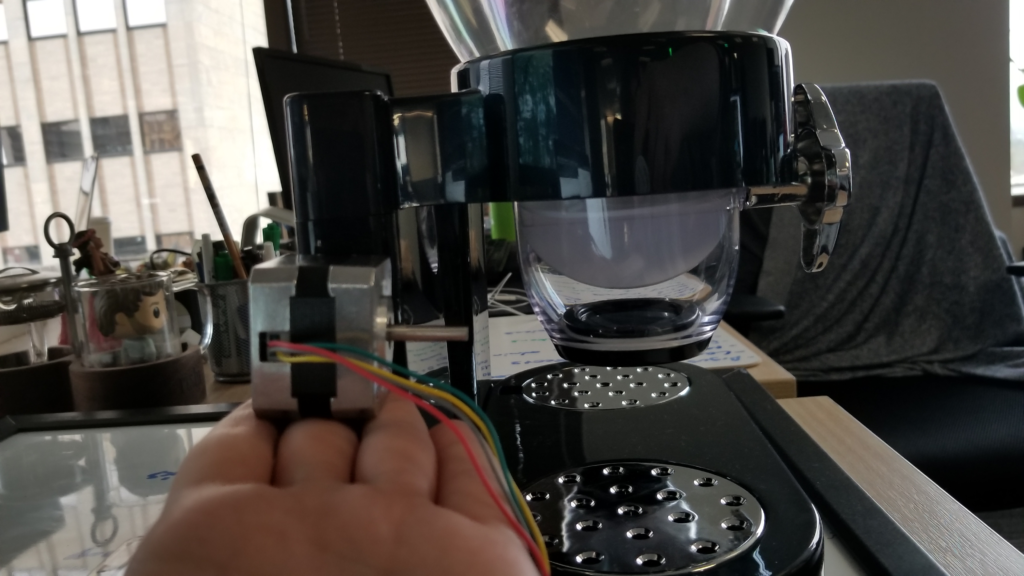
In unserer Maschine hatte der Ausgabeknopf eine flachgefräste Welle, die in das Teil mit den Gummiklappen eingesetzt wird. Der Motor war ebenfalls flachgefräst, aber das Problem bestand darin, dass der Durchmesser der Motorwelle viel kleiner war.
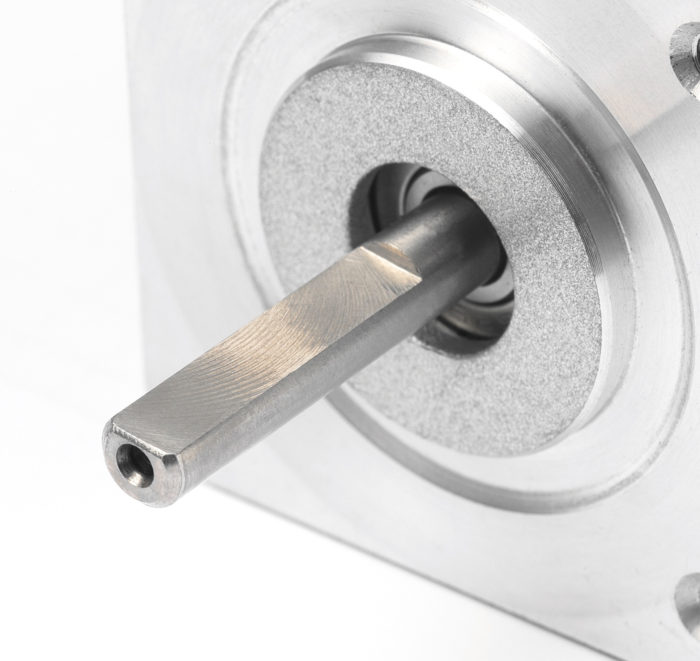
Wir brauchten einen Adapter oder, im Maschinenbau-Jargon ausgedrückt, einen Schlüssel, damit es funktioniert. Unsere erste Idee zur Lösung des Problems war natürlich: „Hey, wir können es einfach im 3D-Drucker herstellen!“ Denn erstens sind 3D-Drucker fantastisch, und zweitens haben wir die Teile ausgemessen und fast sofort damit begonnen, dieses kleine Teil für den 3D-Druck zu entwerfen.
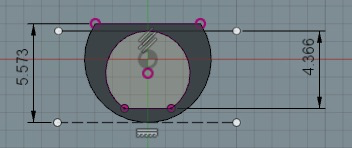
Wir brauchten sieben Anläufe, um ein vernünftiges Design zu finden.
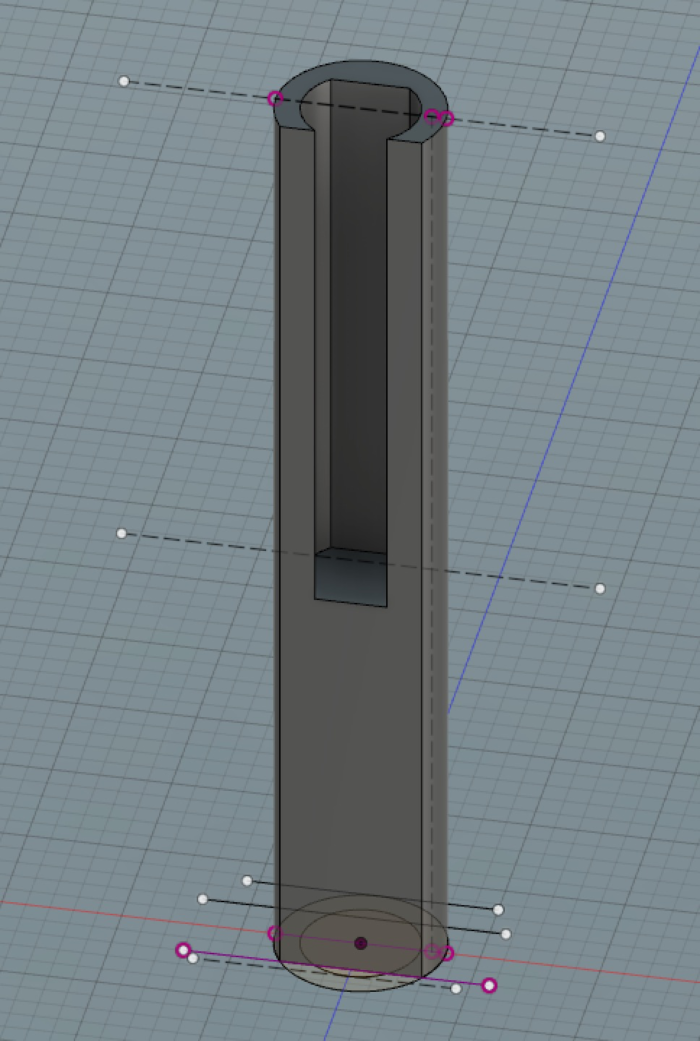
Ohne Witz, semantische Versionierung passt hier hervorragend!
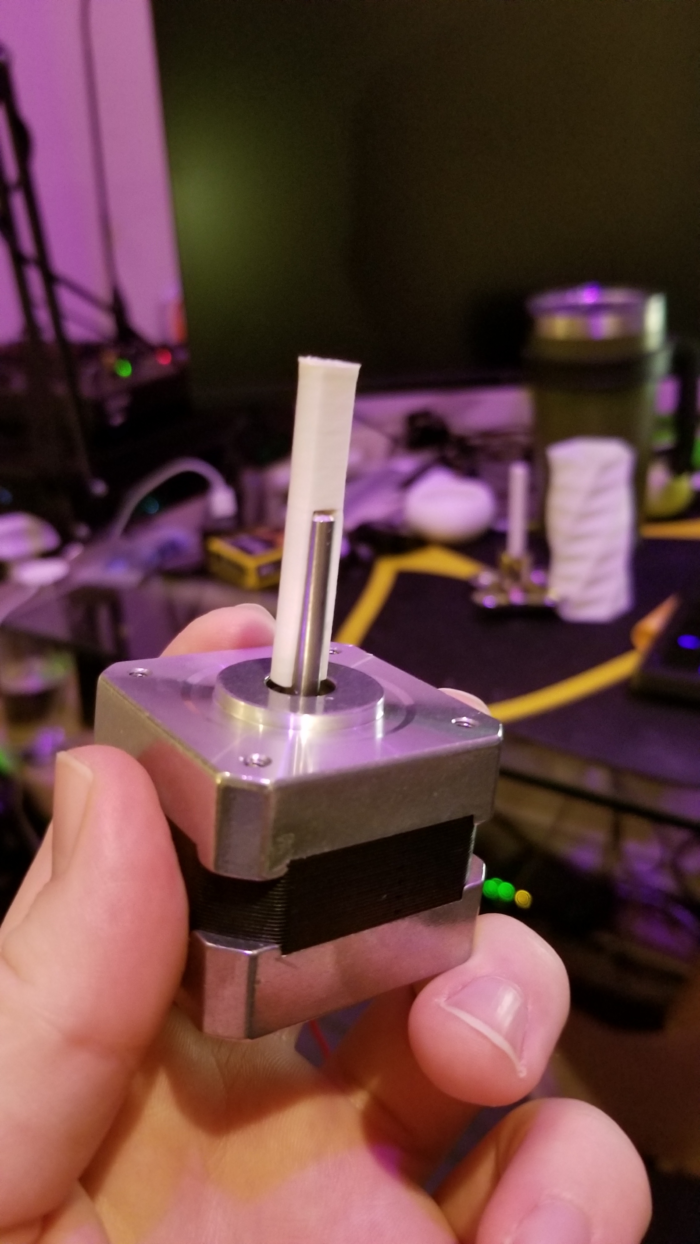
Nachdem der Mitnehmer gedruckt war, konnte er angebracht werden.
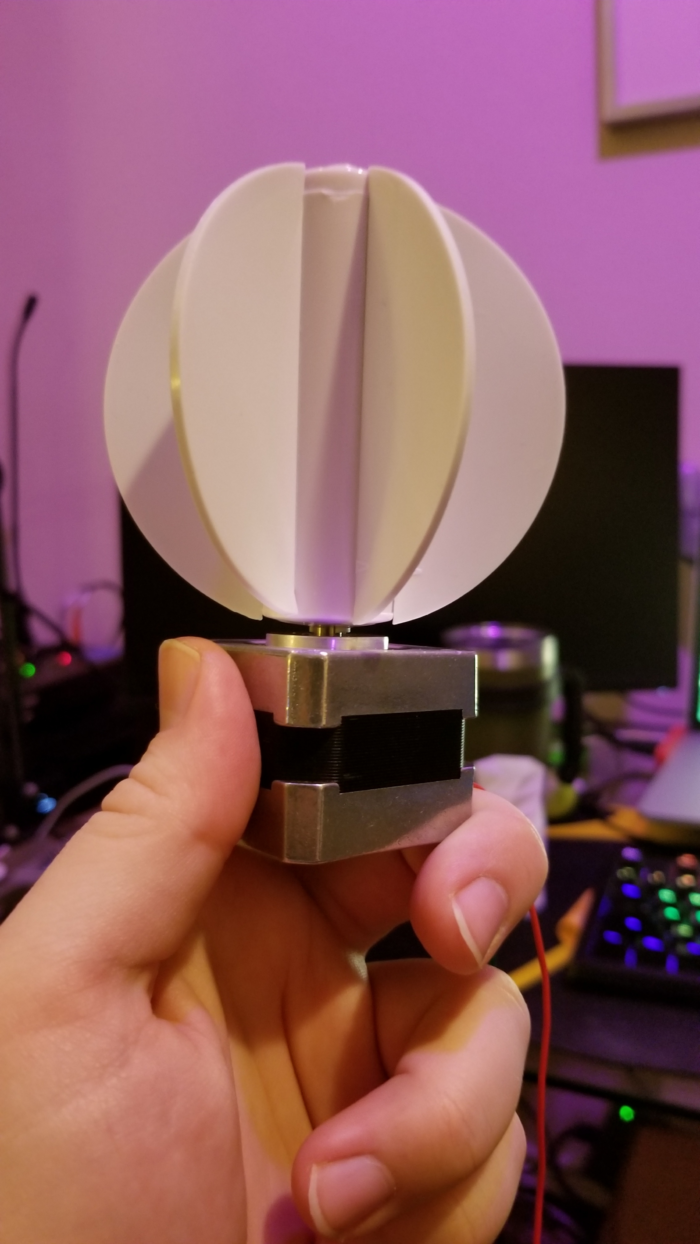
Erfolg Nur so zum Spaß ist hier das Video, in dem der Drucker seine Arbeit verrichtet.
Mit einem Dremel alles besser machen
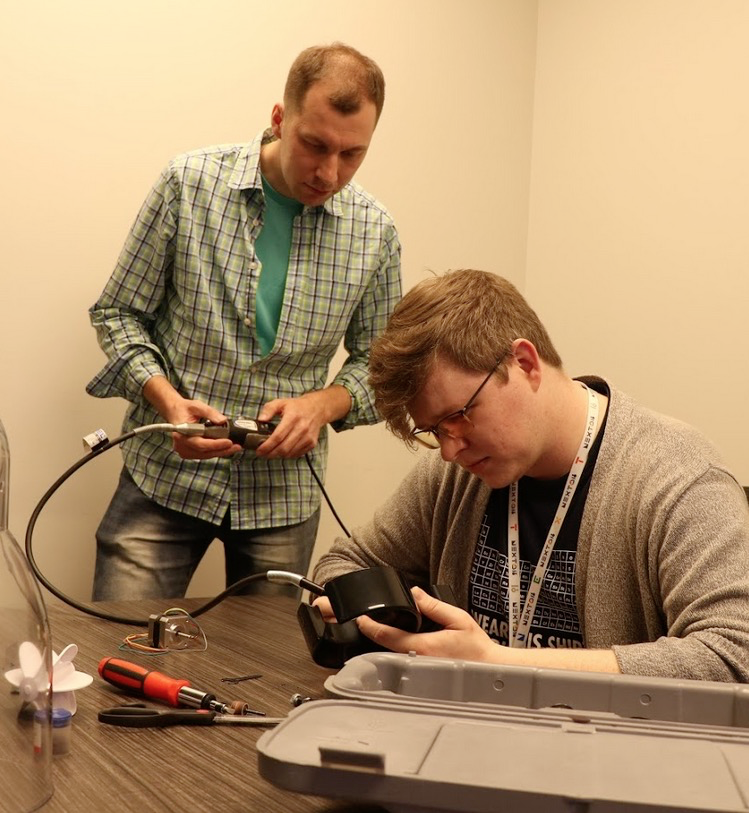
Ausgehend von der Platzierung der Klappenachse relativ zum Befestigungsarm des Gehäuses dachten wir uns, dass wir einen Teil des Befestigungsarms für den Schrittmotor aufbohren könnten. Wir nahmen das Teil, das den Behälter hält, und nahmen einige Anpassungen daran vor, was der spannendste Teil war.
Mit einem flachen Fräskopf entfernten wir das Plastik, das uns daran hinderte, die Schrittmotoren einzusetzen.
Endmontage
Nach ein paar Minuten der sorgfältigen Kanalisierung des Dremel-Fiebers™ passten die Servomotoren perfekt. Um sie zu befestigen, mussten wir etwas finden, das zwischen die Servos und das Gehäuse passte. Beim Umsehen fanden wir einen passenden Radiergummi, der den Zweck erfüllen würde. Wer sagt denn, dass wir nicht mehr benötigte Prototyping-Ausrüstung nicht nutzen und in der Produktion einsetzen können?
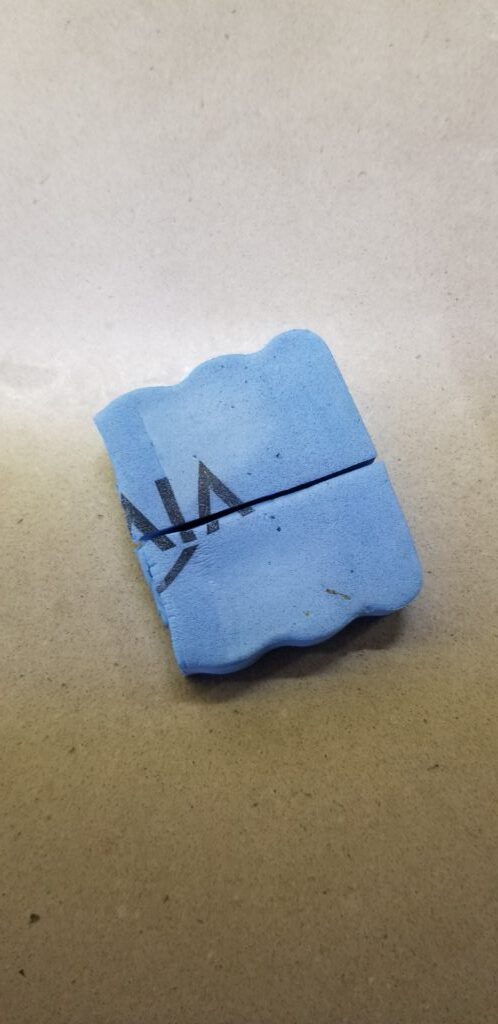
Wir haben ihn auf beiden Seiten des Motors eingesetzt und er passte genau.
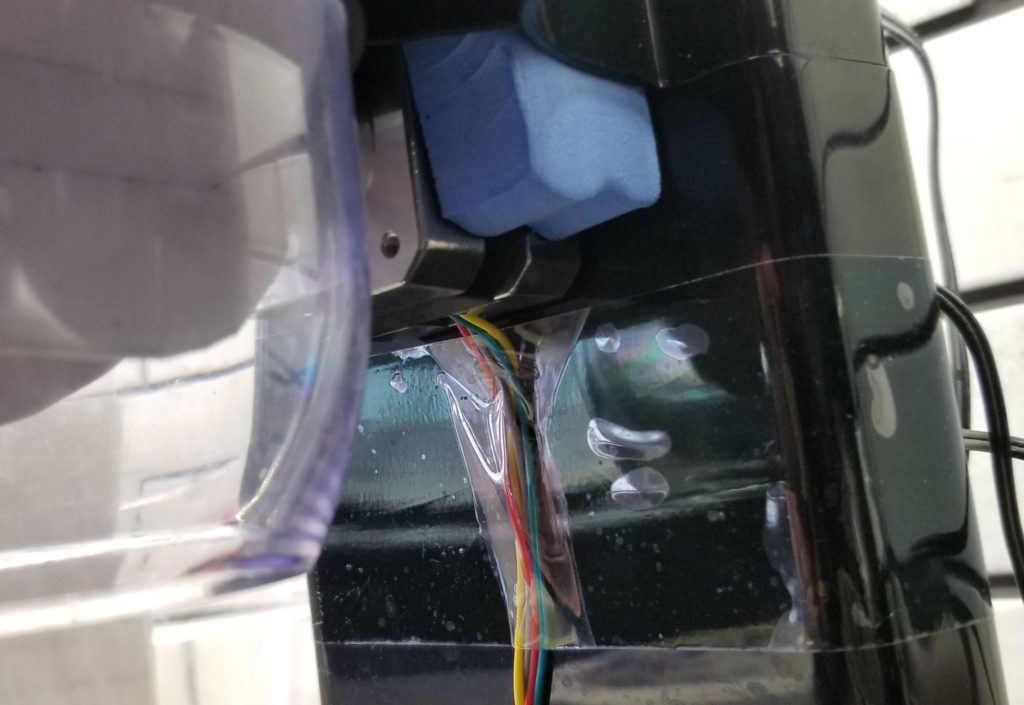
Perfektion.
Wir drehten die Klappen so, dass sie zu den Servos auf der Rückseite des Spenders zeigten, und befestigten sie mit dem Mitnehmer. Als Letztes mussten wir die Klappen zuschneiden, um sicherzustellen, dass die Servos den Mechanismus mühelos drehen können.
Hier ist das fertige Konstrukt aus mechanischer Sicht.
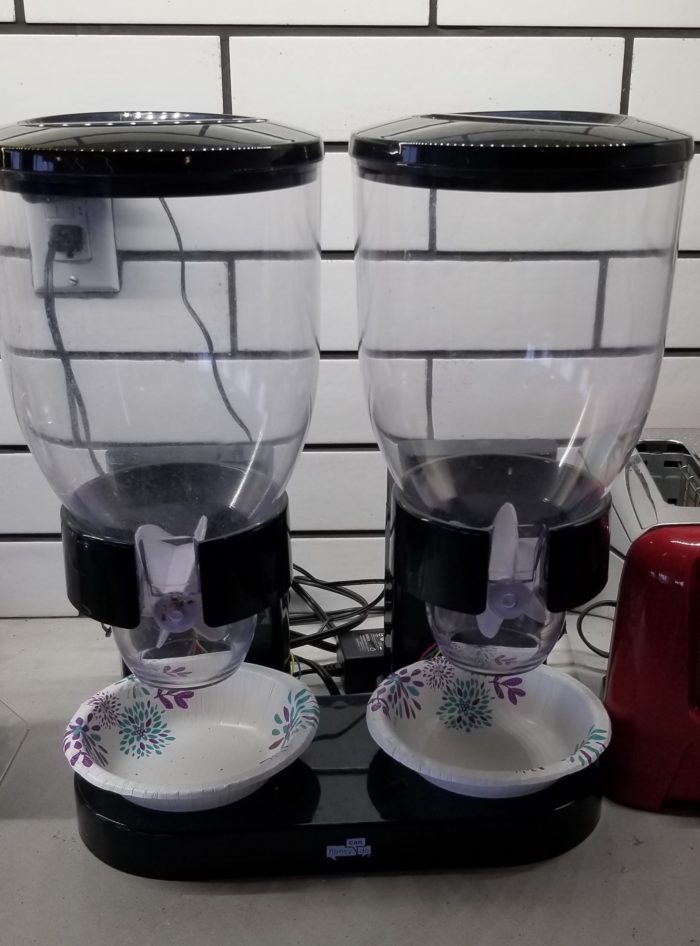
Ziemlich cool, oder?
Nachdem alle mechanischen Teile an ihrem Platz waren, mussten wir mit dem Bau des Gehirns unserer kleinen Maschine beginnen. Was würde das Gehirn unserer harten Arbeit werden? Ein Raspberry Pi, natürlich. Wie wir alle wissen, ist mit einem Raspberry Pi fast alles möglich, aber Sie müssen bis nächste Woche warten, um zu sehen, wie das ausgegangen ist!

