Dev Life
Snack-Zustellmaschine: Teil 2, die Elektronik und Technik
Bevor wir technisch werden: Wenn Sie unseren vorherigen Beitrag über unsere wundersame Snack-Maschine noch nicht gelesen haben, schauen Sie am besten zuerst dort vorbei. Wir haben einen handelsüblichen Snack-Spender gekauft und ihn in einen Roboter verwandelt, aber jetzt ist es an der Zeit, ihn mit einem Gehirn auszustatten. Und mit Gehirn meinen wir einen Raspberry Pi.
Wenn Sie sich über einige unserer anderen Mechanik-Projekte informiert haben, ist Ihnen vielleicht aufgefallen, dass wir für fast jeden Hardware-Hack gerne einen Raspberry Pi verwenden. Sie sind leicht einzurichten, verfügen über eine Vielzahl von Erweiterungen und so gut wie jeder spielt gerne damit. Es war die perfekte Wahl für unser Vorhaben: die ultimative automatisierte Snack-Ausgabe.
Schrittmotor-Steuerung
Apropos Erweiterungen: Eine der verfügbaren Erweiterungen ist Adafruit DC & Stepper Motor HAT, die perfekt für uns geeignet zu sein scheint.
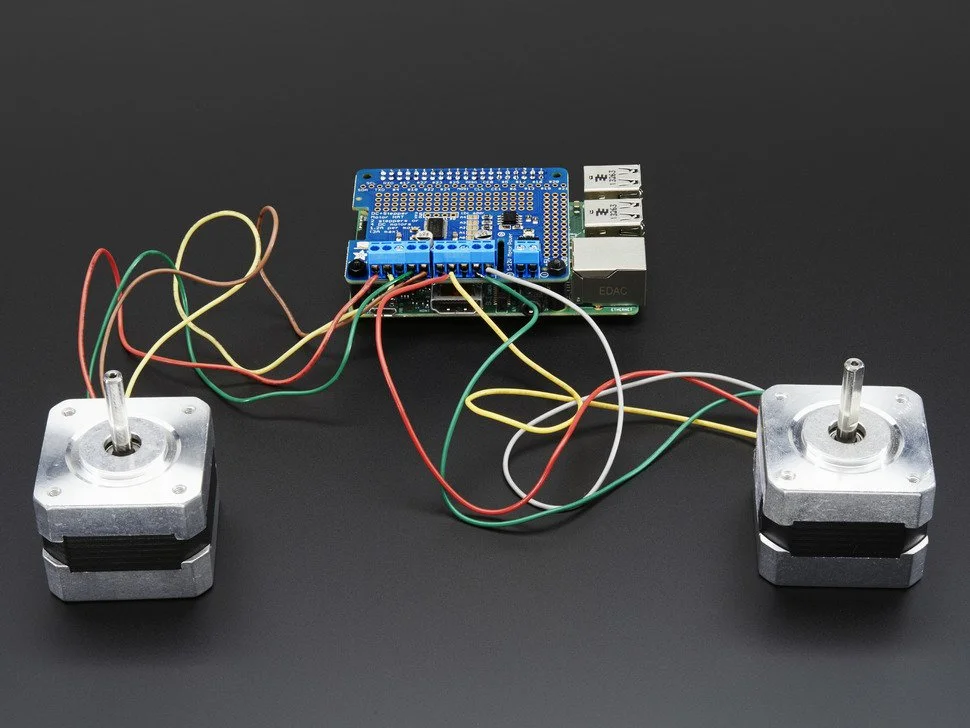
Das Board besteht aus einem Pulsweitenmodulations -Controller PCA9685 und zwei Motortreibern auf Basis des TB6612FNG. Der Controller empfängt die Befehle über den I2C -Bus vom Pi und übersetzt sie in geeignete PWM-Signale. Diese Niederspannungssignale gelangen in die Treiber und steuern die 12-V-Ausgänge, um die Motoren anzutreiben.
Unsere Motoren sind bipolare Schrittmotoren, was bedeutet, dass sie aus zwei Spulengruppen bestehen, die mit wechselnder Polarität bestromt werden müssen. Glücklicherweise ist der TB6612FNG für den Betrieb mit zwei Motoren ausgelegt, sodass jeder Treiber seinem eigenen Schrittmotor fest zugewiesen wird. Die Treiber verfügen über einen separaten Stromverteilungskreis, den wir im nächsten Abschnitt behandeln.
Stromversorgung
Wir haben unseren Pi von CanaKit und er wurde mit einem einfachen Micro-USB-Netzteil (2,5 A, 5 V) geliefert. Die Motoren auf dem HAT benötigen 12 V und sollten separat mit Strom versorgt werden. Da sie jeweils 350 mA aufnehmen, müssen wir ihnen mindestens 700 mA zur Verfügung stellen. Die Treiber nehmen jeweils etwa 2 mA auf, was nicht sonderlich ins Gewicht fällt. Bei der Entwicklung eines Systems (auch im Softwarebereich) empfehlen wir jedoch dringend einen Sicherheitsfaktor von zwei bis drei oder sogar mehr.
Um sichere und robuste Systeme zu entwickeln, müssen wir unsere Unwissenheit über die reale Welt berücksichtigen. Nehmen Sie zum Beispiel die Tacoma-Narrows-Brücke im Vergleich zur Brooklyn-Brücke. Die Tacoma-Narrows-Brücke hatte keinen Sicherheitsfaktor und stürzte zwangsläufig ein. Im Gegensatz dazu wurde die Brooklyn-Brücke mit einem Sicherheitsfaktor von fünf bis sechs konstruiert und steht noch heute.
Glücklicherweise gibt es eine Vielzahl von Optionen bei Netzteilen, um unsere Snack-Maschine sicher zu betreiben. Wir haben uns einfach für ein 5-A -Netzteil entschieden. Wenn Sie sich immer noch unsicher sind, wie Sie das Netzteil sicher anschließen, kann dieser Link Leitfaden weiterhelfen.
Alles zusammensetzen
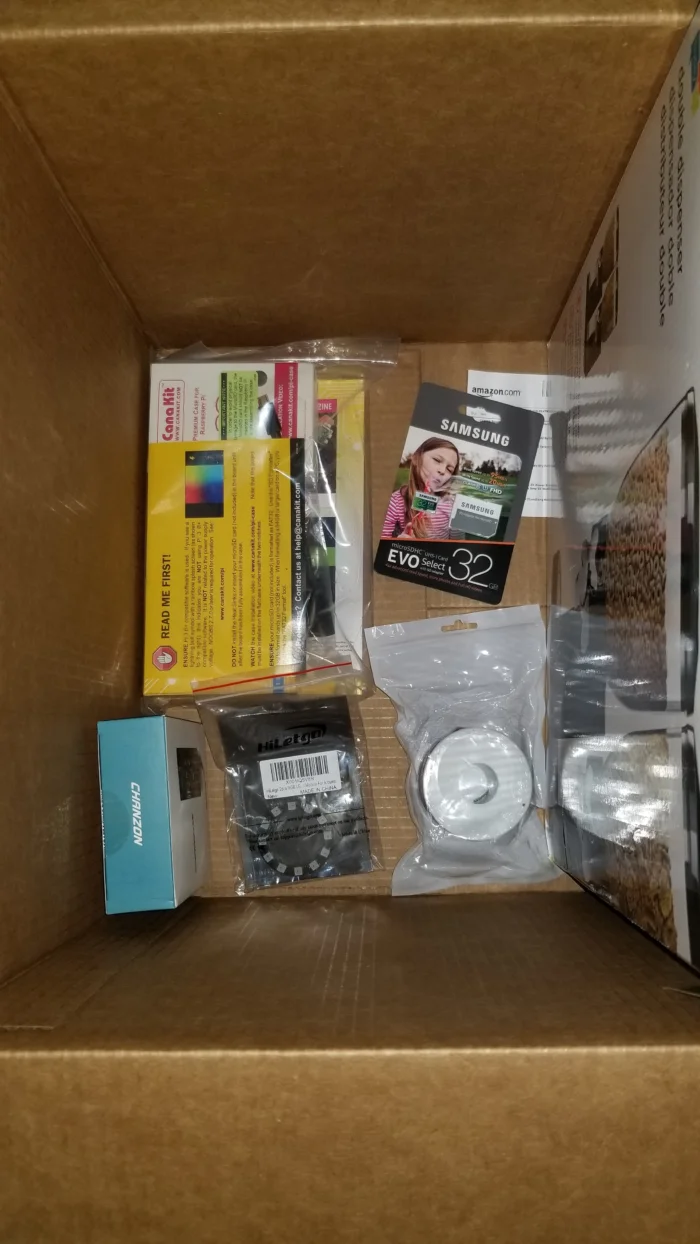
Da wir nun alles hatten, was wir für die Fertigstellung der Snack-Maschine benötigten, war es an der Zeit, alles zusammenzusetzen. Zeit für Bilder.
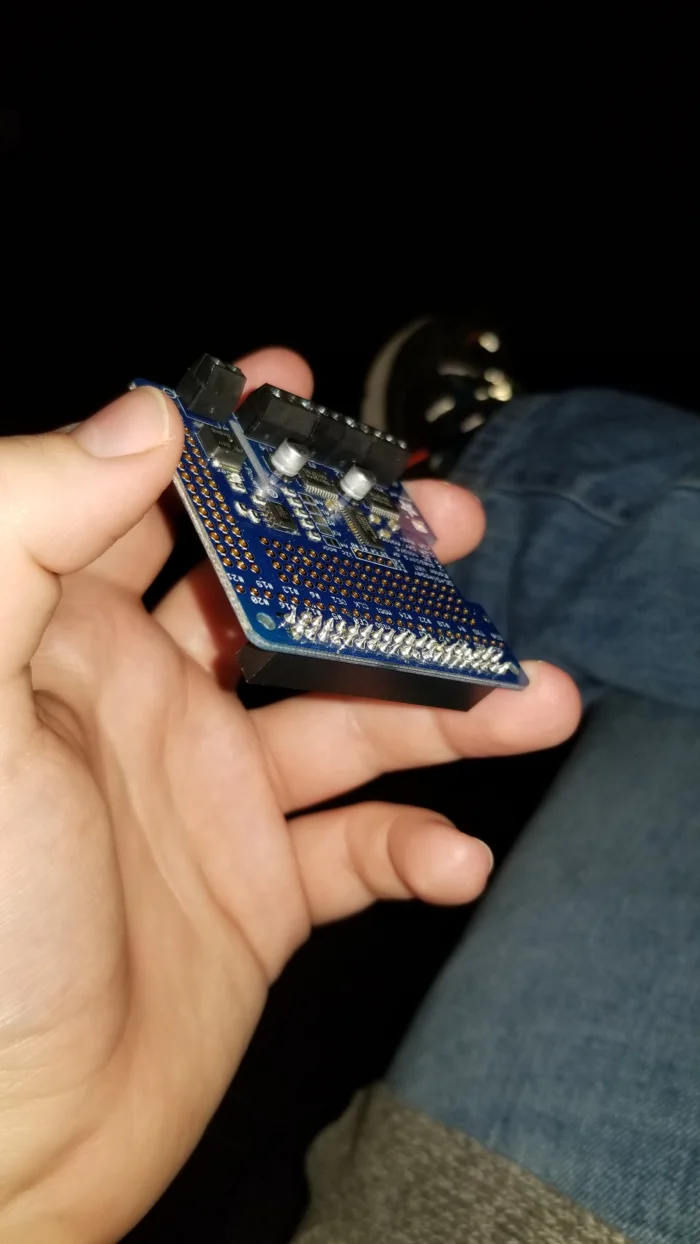
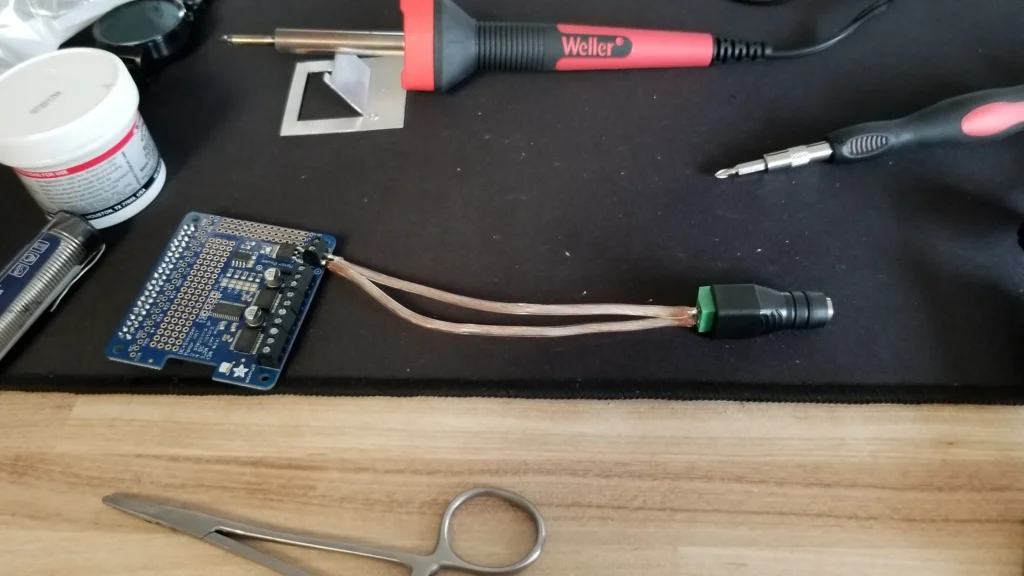
Bevor wir richtig loslegen konnten, mussten wir den HAT löten.
Dann war es an der Zeit, den Connector für die Stromversorgung anzubringen.
Nachdem die Stromversorgung gesichert war, konnten wir die Motoren am HAT anschließen.
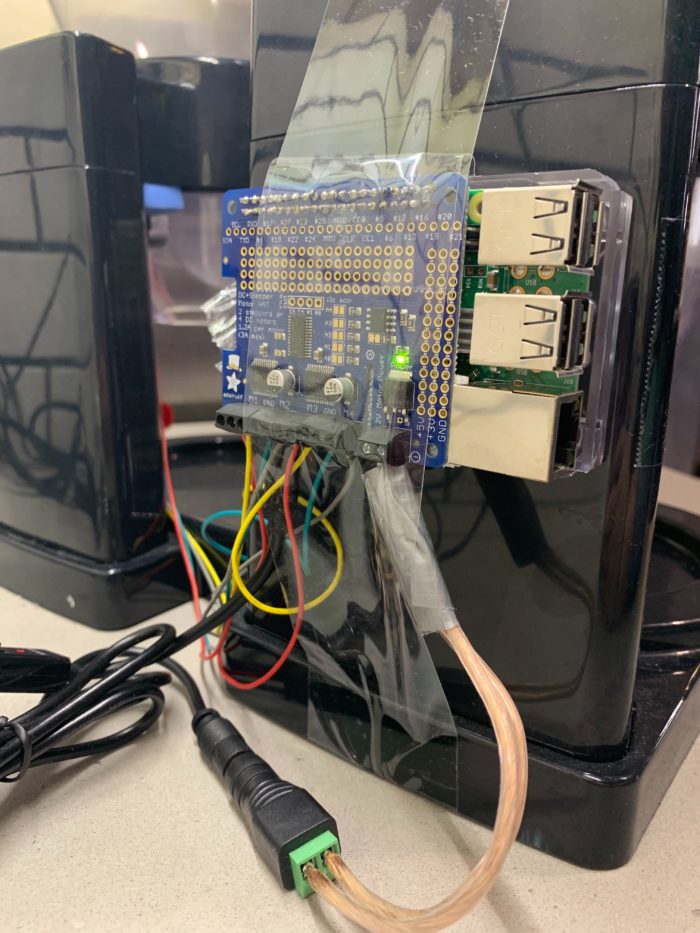
Um den HAT über I2C zu steuern, müssen wir das Adafruit CircuitPython MotorKit. Die installieren. Die Installation ist recht unkompliziert, und wir haben letztendlich dies Leitfaden verwendet, um die Schrittmotoren richtig zum Laufen zu bringen. In unserem Fall haben wir einen brauchbaren Vor-und-Zurück-Algorithmus entwickelt und ihn so abgestimmt, dass er in einem einzigen Durchlauf die richtige Menge an Snacks ausgibt.
Hier ist das Ergebnis. Ein funktionierender Prototyp.
Wie üblich haben wir die Maschine mit Mailgun verbunden. Dies ist auf verschiedene Arten möglich, und da wir dies bereits in früheren Sonstiges Beiträgen behandelt haben, werden wir hier nicht näher darauf eingehen. Es bietet sich jedoch eine interessante Gelegenheit, sie in ein echtes IoT-Gerät zu verwandeln.
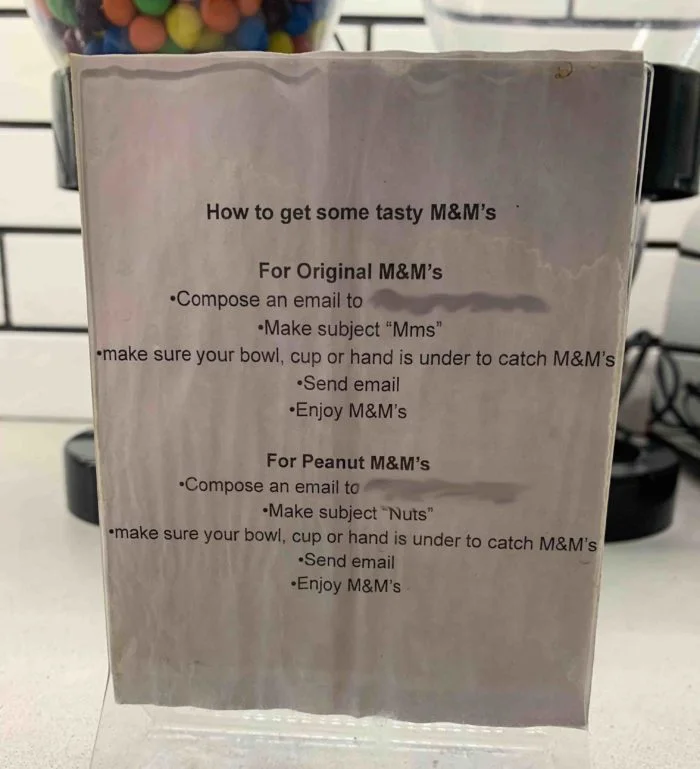
Bisher verwenden wir sie nur in der Küche, damit sich das Mailgun-Team wie ein Boss mit M&Ms stärken kann. Dennoch hat sie vielen Leuten köstliche Süßigkeiten beschert – und für einige Lacher gesorgt, als sie vom Stromnetz getrennt wurde und nach dem erneuten Einstecken zu viele M&Ms ausgab.



