Dev Life
Máquina de entrega de snacks: parte 2, componentes electrónicos y tecnología
Antes de entrar en detalles técnicos, si no has leído nuestro artículo anterior sobre nuestra maravillosa máquina de snacks, ¡échale un vistazo primero! Compramos un dispensador de snacks convencional y lo convertimos en un robot, pero ahora es el momento de darle un cerebro. Y con cerebro, nos referimos a una Raspberry Pi.
Si has leído sobre algunos de nuestros otros proyectos mecánicos, habrás notado que solemos usar una Raspberry Pi para cualquier modificación de hardware. Son fáciles de configurar, tienen un montón de extensiones y a casi todo el mundo le encanta jugar con ellas. Era la opción perfecta para lo que queríamos lograr: la automatización de snacks definitiva.
Control de motores paso a paso
Hablando de extensiones, una de las que hay disponibles es el Adafruit DC & Stepper Motor HAT, que parece ser perfecta para nosotros.
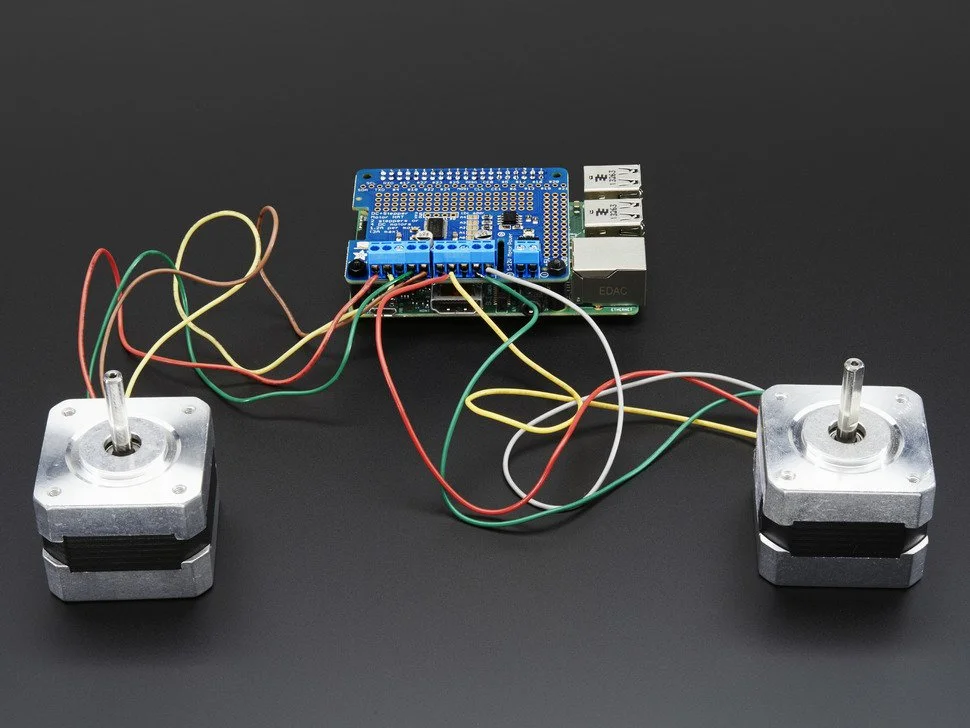
La placa consta de un controlador de modulación por ancho de pulsos PCA9685 y dos controladores de motor basados en el TB6612FNG. El controlador recibe los comandos a través del bus I2C de la Raspberry Pi y los traduce a las señales PWM adecuadas. Estas señales de bajo voltaje entran en los controladores y manejan las salidas de 12 V para alimentar los motores.
Nuestros motores son motores paso a paso bipolares, lo que significa que constan de dos grupos de bobinas que deben recibir energía con polaridad alterna. Por suerte, el TB6612FNG está diseñado para funcionar con motores duales, por lo que cada controlador se dedicará a su propio motor paso a paso. Los controladores tienen un circuito de distribución de energía independiente, que veremos en la siguiente sección.
Alimentación
Compramos nuestra Raspberry Pi en CanaKit y venía con un adaptador de corriente básico micro USB de 2,5 A y 5 V. Los motores del HAT necesitan 12 V y deben alimentarse por separado. Dado que consumen 350 mA cada uno, debemos proporcionarles al menos 700 mA. Los controladores consumen unos 2 mA cada uno, lo cual no es tan significativo. Sin embargo, al diseñar cualquier sistema (incluso uno de software), recomendamos encarecidamente un factor de seguridad de dos a tres, o incluso más.
Para construir sistemas seguros y robustos, tenemos que tener en cuenta nuestra falta de conocimientos sobre el mundo real. Tomemos como ejemplo el puente de Tacoma Narrows frente al puente de Brooklyn. El puente de Tacoma Narrows no tenía ningún factor de seguridad e inevitablemente se derrumbó. Por el contrario, el puente de Brooklyn se construyó con un factor de seguridad de cinco a seis y sigue en pie a día de hoy.
Afortunadamente, hay muchísimas opciones en lo que respecta a fuentes de alimentación para mantener nuestra máquina de snacks segura y en buenas condiciones. Nosotros optamos por una fuente de alimentación de 5 A . Si todavía te preocupa cómo conectar la fuente de alimentación de forma segura, esto guía puede ayudarte.
Uniendo todas las piezas
Ahora que teníamos todo lo necesario para terminar la máquina de snacks, era el momento de montarlo todo. ¡Hora de las fotos!
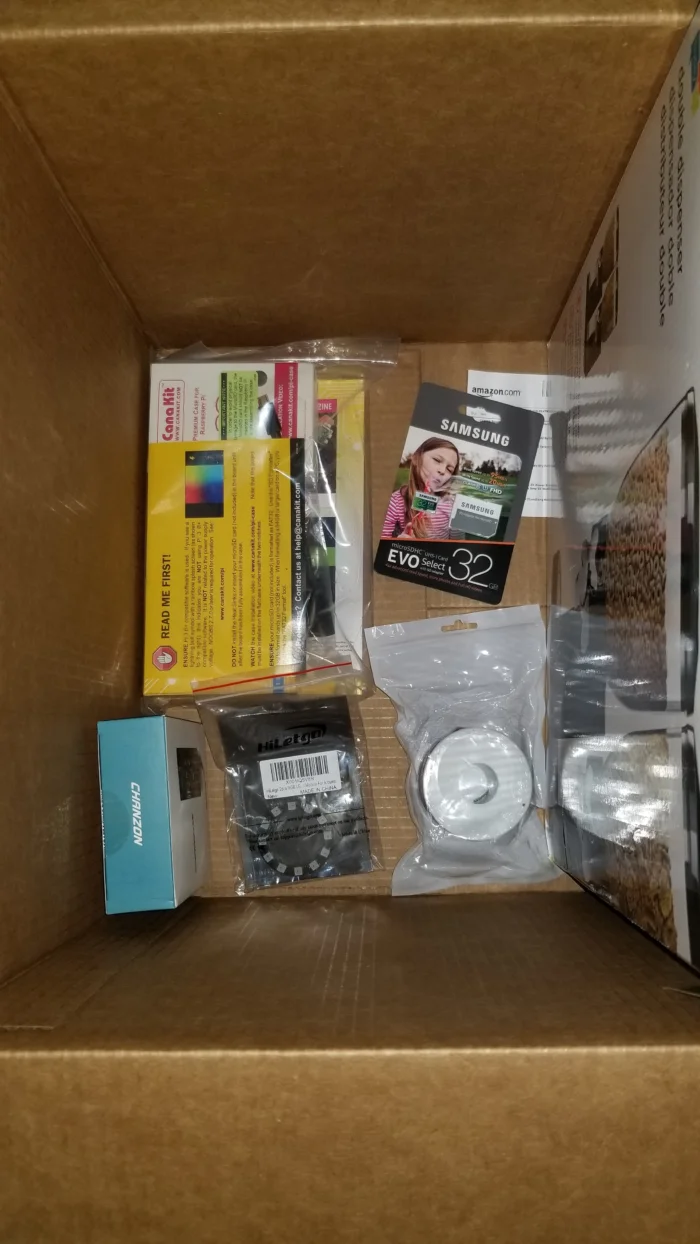
Antes de ponernos en marcha, tuvimos que soldar el HAT.
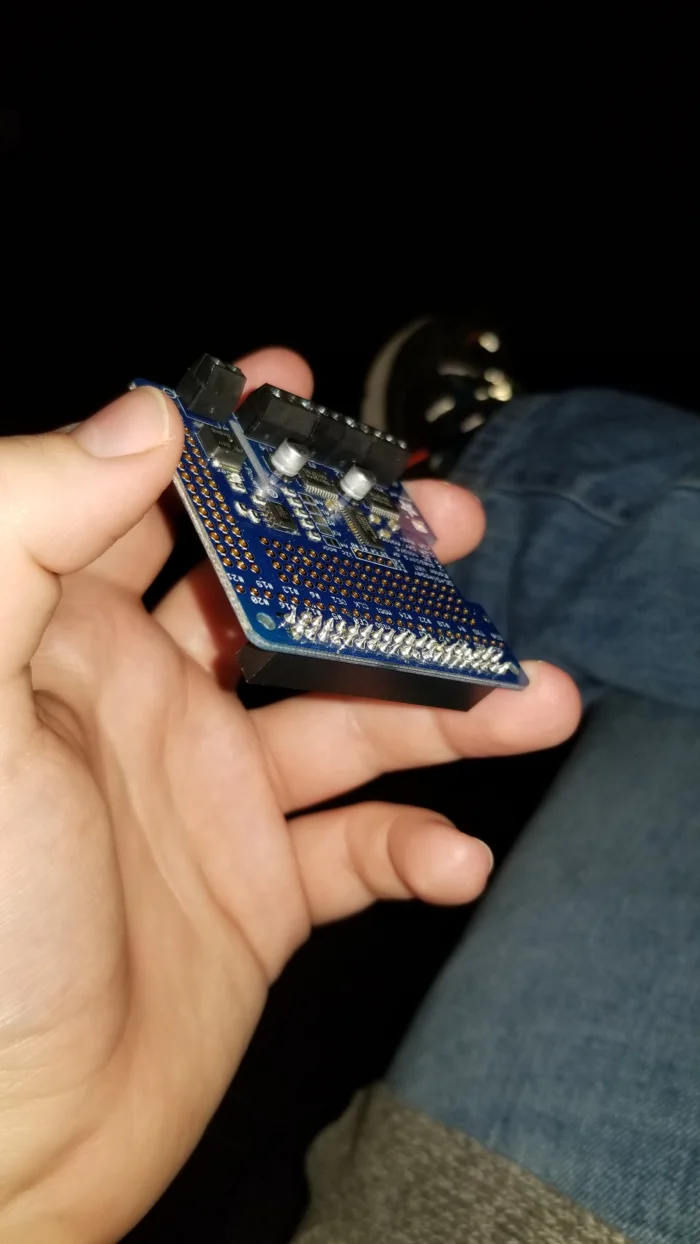
Luego llegó el momento de fijar el conector de alimentación.
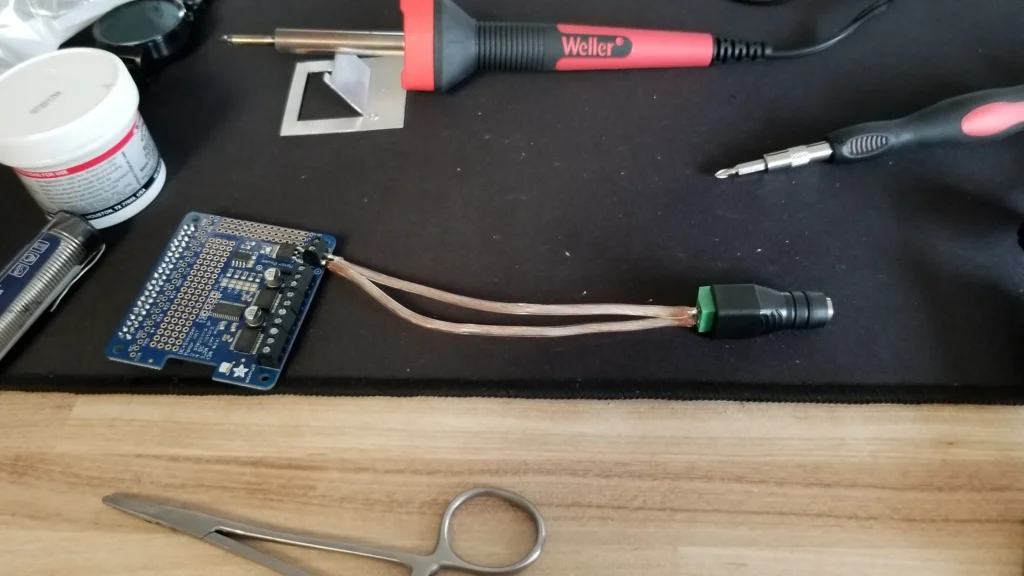
Con la alimentación lista, pudimos conectar los motores al HAT.
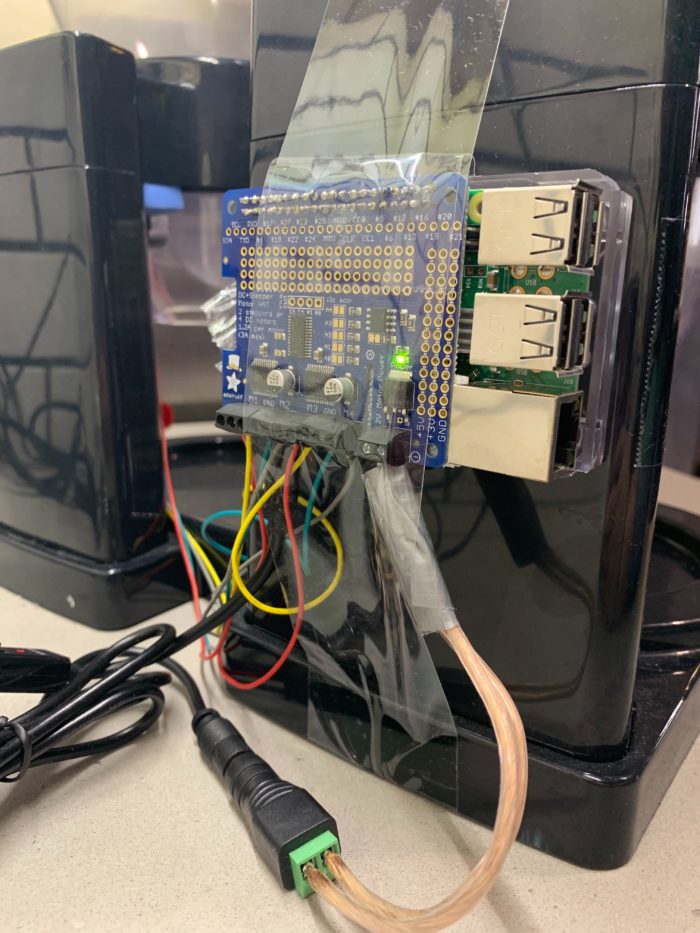
Para controlar el HAT a través de I2C, necesitamos instalar el Adafruit CircuitPython MotorKit. La cuya instalación es bastante sencilla, y terminamos usando este código guía para que los motores paso a paso funcionaran correctamente. En nuestro caso, creamos un algoritmo de vaivén decente y lo ajustamos para dispensar la cantidad correcta de snacks en una sola pasada.
¡Aquí lo tienes! ¡Un prototipo funcional!
Como de costumbre, conectamos la máquina a Mailgun. Esto podría hacerse de diferentes maneras y, como ya lo hemos tratado en otros otra opción artículos no vamos a centrarnos en ello aquí. Sin embargo, existe una oportunidad interesante para convertirlo en un verdadero dispositivo IoT.
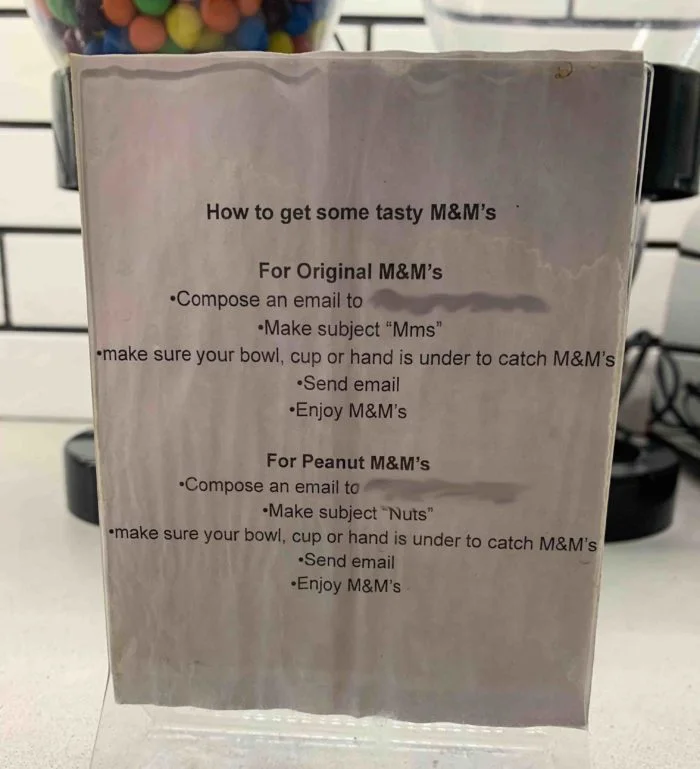
Hasta ahora solo la usamos en la cocina para que los compañeros de Mailgun puedan darse un festín de M&Ms a lo grande. Aun así, ha repartido deliciosos dulces a mucha gente, y nos ha provocado bastantes risas cuando se desenchufó y luego entregó demasiados M&Ms una vez que volvió a enchufarse.