Dev Life
Máquina de entrega de lanches: parte 2, os eletrônicos e a tecnologia
Antes de entrarmos na parte técnica, se você ainda não leu nosso post anterior sobre a nossa maravilhosa máquina de lanches, dê uma olhada nele primeiro! Compramos um distribuidor de lanches comum e o transformamos em um robô, mas agora é hora de dar a ele um cérebro. E, por cérebro, queremos dizer um Raspberry Pi.
Se você leu sobre alguns de nossos outros projetos mecânicos, talvez tenha notado que costumamos usar um Raspberry Pi para qualquer hack de hardware. Eles são fáceis de configurar, têm muitas extensões e quase todo mundo adora brincar com eles. Foi a escolha perfeita para o que queríamos realizar — a distribuição automatizada de lanches definitiva.
Controle do motor de passo
Falando em extensões, uma das opções disponíveis é o Adafruit DC & Stepper Motor HAT, que parece ser perfeitamente adequado para nós.
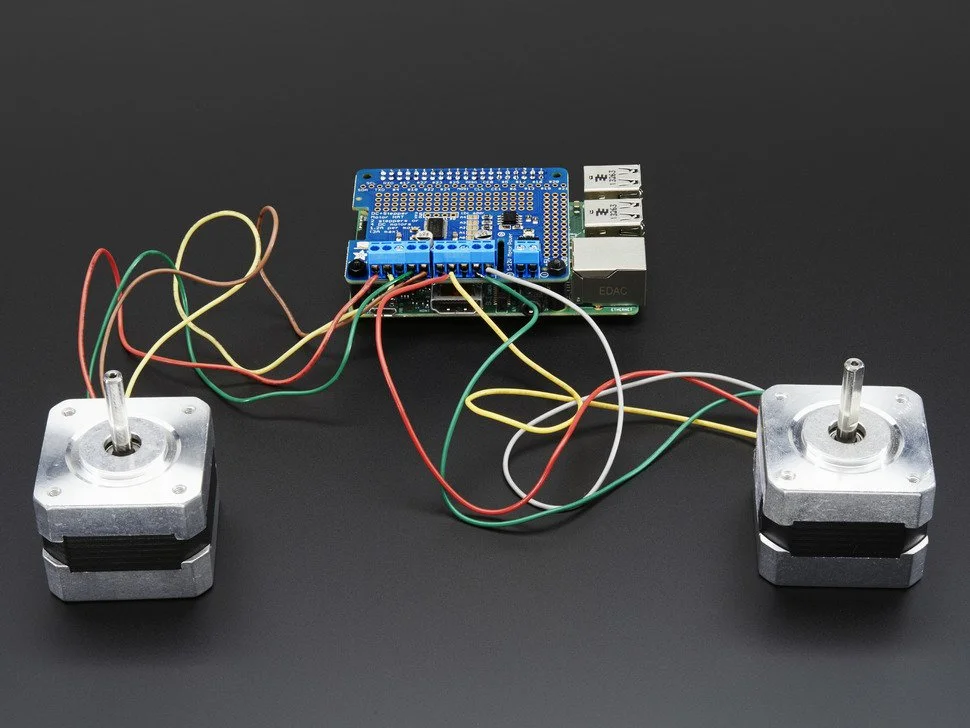
A placa consiste em um controlador de modulação por largura de pulso (PWM) PCA9685 e 2 drivers de motor baseados no TB6612FNG. O controlador recebe os comandos através do barramento I2C do Pi e os traduz em sinais PWM adequados. Esses sinais de baixa tensão entram nos drivers e controlam as saídas de 12 V para alimentar os motores.
Nossos motores são motores de passo bipolares, o que significa que eles consistem em 2 grupos de bobinas que precisam ser energizadas com polaridade alternada. Felizmente, o TB6612FNG foi projetado para trabalhar com motores duplos, de modo que cada driver será dedicado ao seu próprio motor de passo. Os drivers têm um circuito de distribuição de energia separado, que abordaremos na próxima seção.
Energia
Adquirimos nosso Pi da CanaKit e ele veio com um adaptador de energia básico micro USB de 2,5 A e 5 V. Os motores no HAT precisam de 12 V e devem ser alimentados separadamente. Como eles consomem 350 mA cada, precisamos fornecer pelo menos 700 mA para eles. Os drivers consomem cerca de 2 mA cada, o que não é tão significativo. No entanto, ao projetar qualquer sistema (mesmo que seja de software), recomendamos fortemente um fator de segurança de 2 a 3, ou até mais.
Para criar sistemas robustos e seguros, precisamos levar em conta a nossa ignorância sobre o mundo real. Tome como exemplo a Ponte de Tacoma Narrows vs. a Ponte do Brooklyn. A Ponte de Tacoma Narrows não tinha um fator de segurança e, inevitavelmente, desabou. Em contrapartida, a Ponte do Brooklyn foi construída com um fator de segurança de 5 a 6 e continua de pé até hoje.
Felizmente, existem muitas opções de fontes de alimentação para manter a nossa máquina de lanches segura. Nós simplesmente optamos por uma fonte de alimentação de 5 A . Se você ainda tem dúvidas sobre como conectar a fonte de alimentação com segurança, este guia pode ajudar.
Juntando todas as peças
Agora que tínhamos tudo o que precisávamos para concluir a máquina de lanches, era hora de montar tudo. Hora da foto!
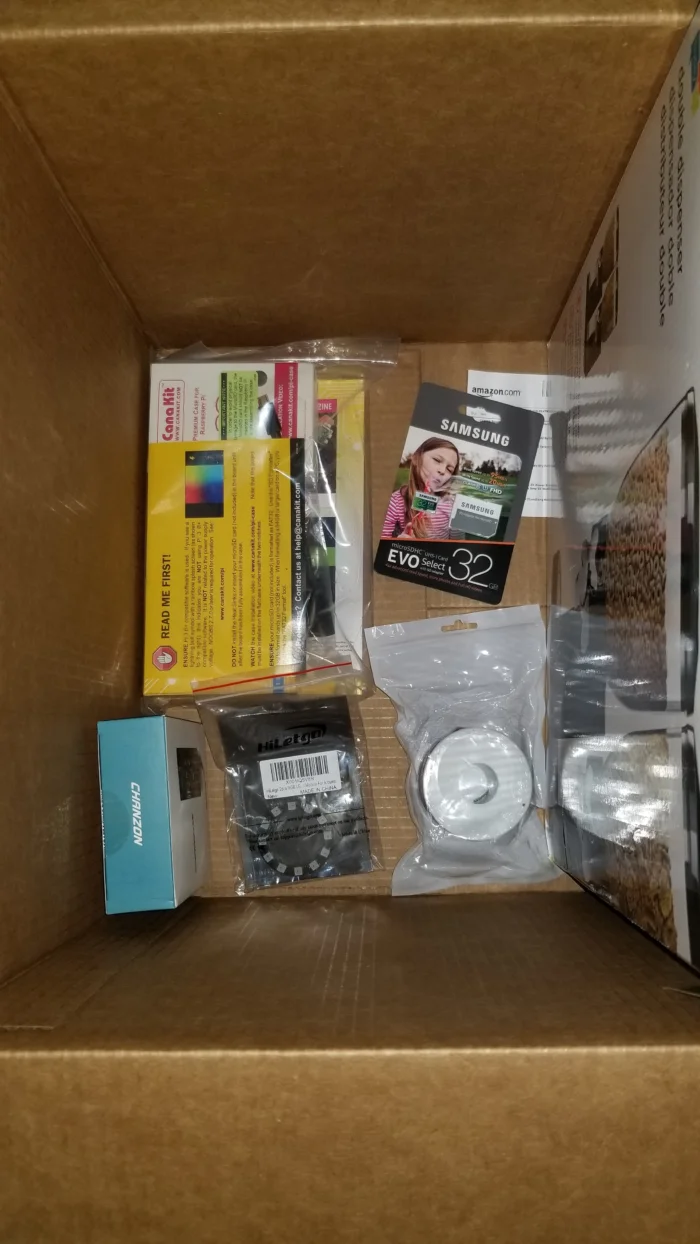
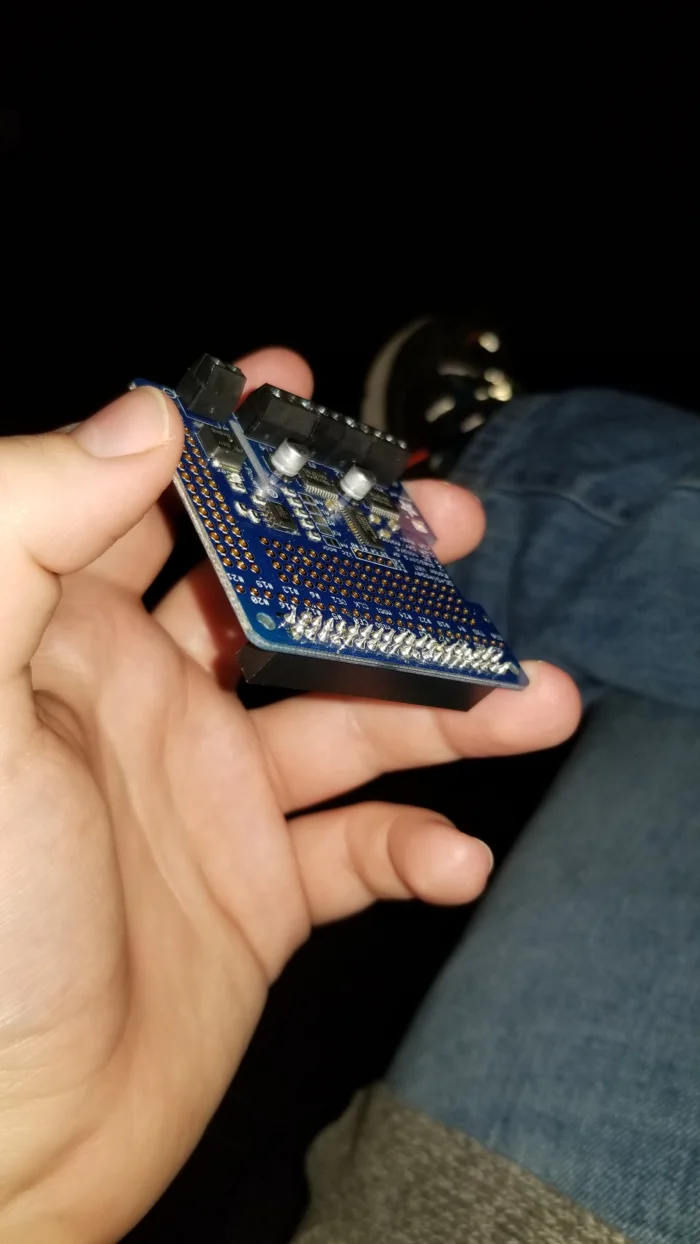
Antes de começarmos de verdade, tivemos que soldar o HAT.
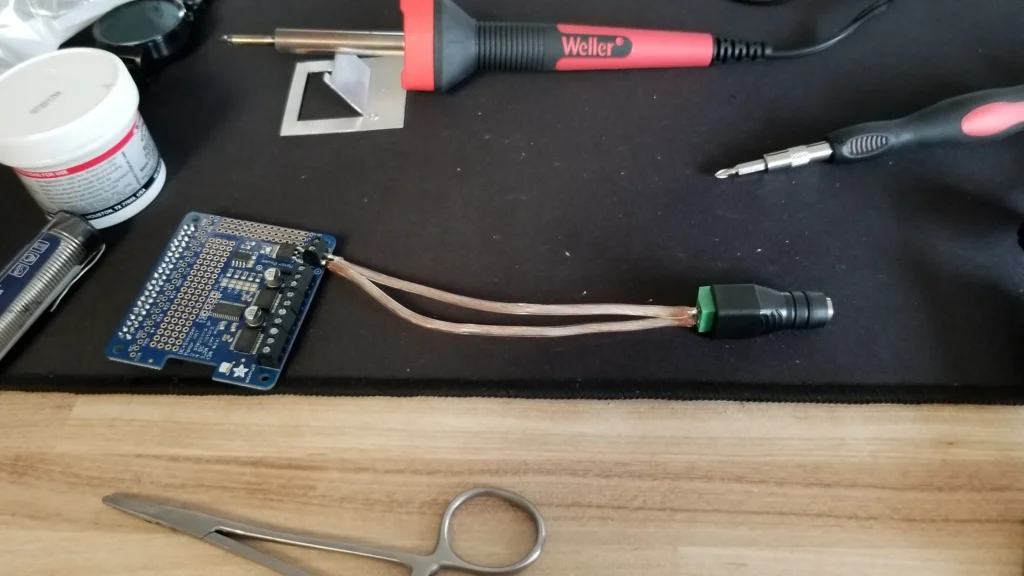
Depois, foi a hora de prender o conector de energia.
Com a energia no lugar, pudemos conectar os motores ao HAT.
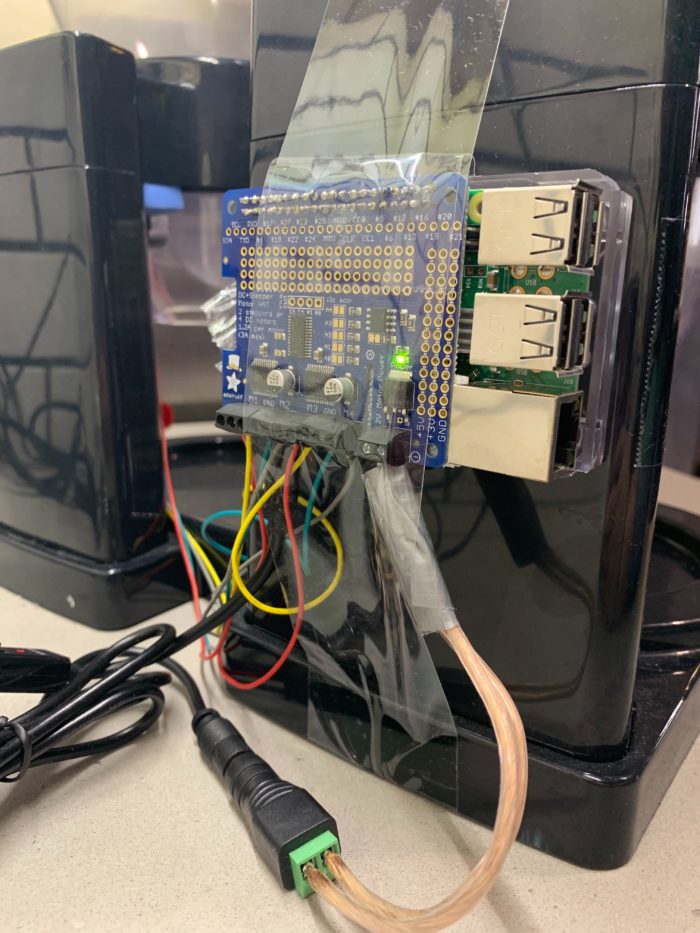
Para controlar o HAT via I2C, precisamos instalar o Adafruit CircuitPython MotorKit. A A instalação é bem simples, e acabamos usando este guia para fazer os motores de passo funcionarem corretamente. Em nosso caso, criamos um bom algoritmo de vaivém e o ajustamos para distribuir a quantidade certa de lanches em uma única execução.
Aqui está! Um protótipo funcional!
Como de costume, conectamos a máquina ao Mailgun. Isso poderia ser feito de algumas maneiras diferentes e, como já abordamos isso em outro posts , não vamos nos aprofundar nisso aqui. No entanto, há uma oportunidade interessante de transformá-la em um verdadeiro dispositivo de IoT.
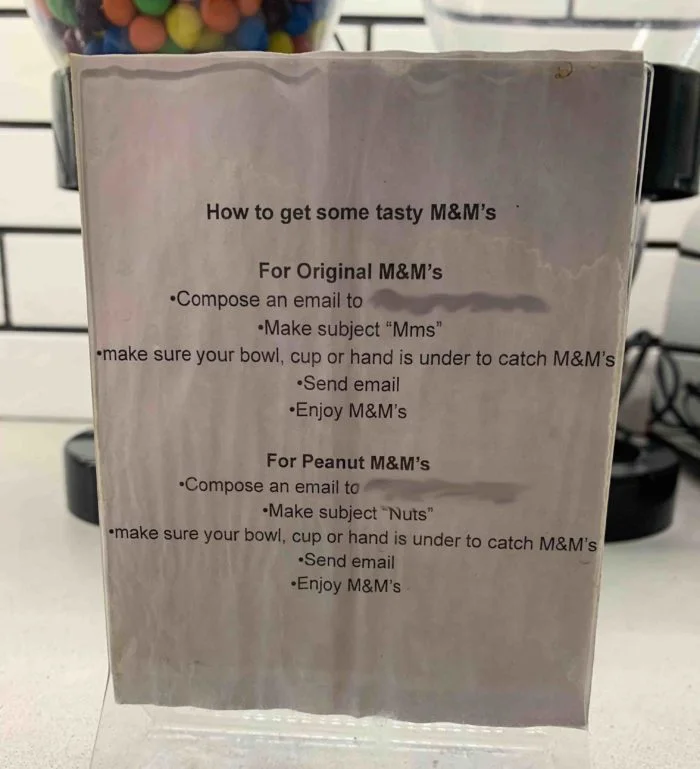
Até agora, nós a usamos apenas na cozinha para que nossos colegas do Mailgun possam se deliciar com M&Ms como verdadeiros chefes. Ainda assim, ela já distribuiu doces deliciosos para muitas pessoas e rendeu boas risadas quando foi desconectada e acabou entregando M&Ms em excesso ao ser conectada novamente.