Dev Life
Máquina de entrega de snacks: parte 1, la mecánica
Trastear con el hardware siempre es divertido y hacía tiempo que no creábamos nada! En esta breve serie de artículos del blog, vamos a fabricar una máquina de snacks controlada por email utilizando un dispensador de alimentos secos, una Raspberry Pi, un par de motores paso a paso y un poco de impresión 3D.
Esta publicación se centrará primero en la mecánica y luego continuaremos con la electrónica en la segunda parte.
¿Listo? ¡Vamos allá!
Preparación de los componentes
Empezamos con un dispensador de snacks que puedes encontrar en cualquier gran almacén o por internet. Si tienes curiosidad por saber de dónde sacamos el nuestro, lo compramos en Amazon.
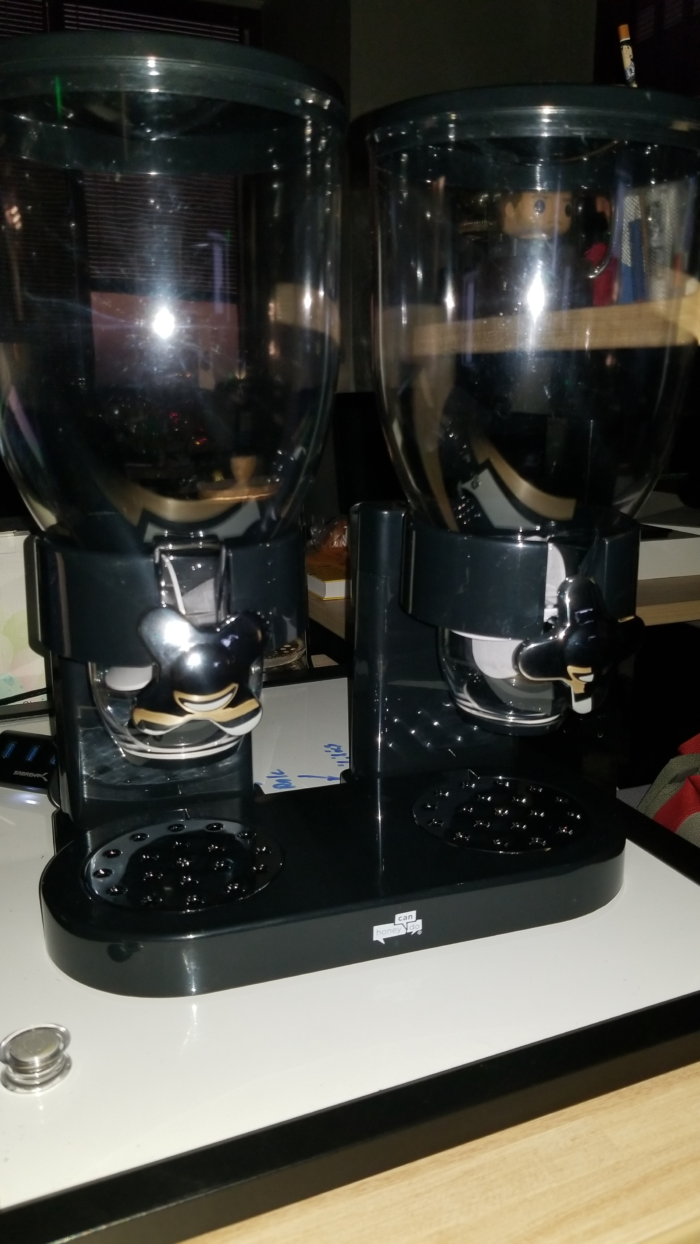
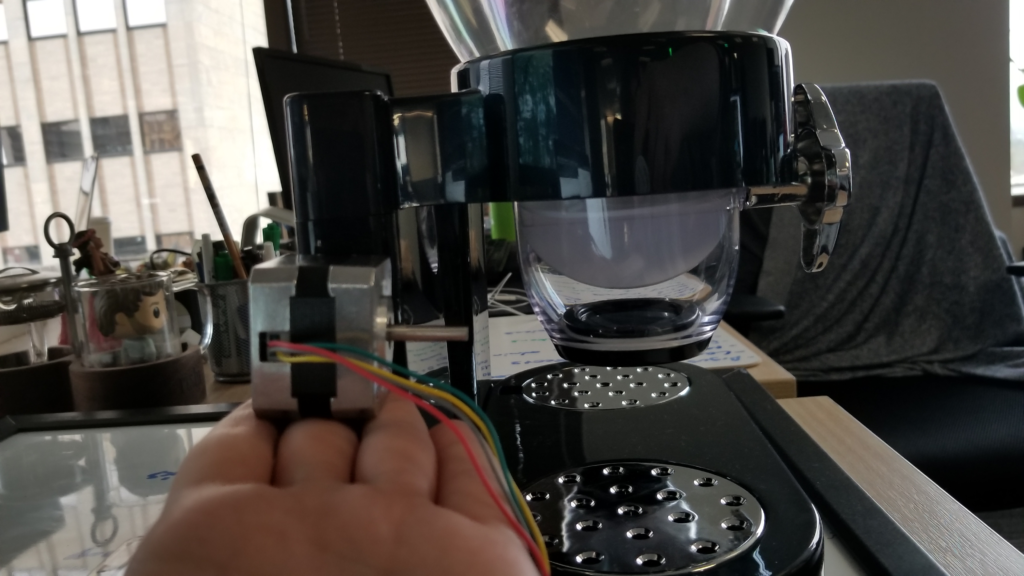
Es una máquina bastante sencilla: las golosinas se cargan por la parte superior y se puede girar la manivela para dispensarlas en un cuenco situado debajo. Pero ¿y si le añadimos motores al mecanismo dispensador? Entran en escena los motores, es decir, dos motores paso a paso NEMA 17 de 12 V. Utilizamos un par de estos, pero aprendimos por las malas que a la máquina le viene bien un poco más de par que 0,2 Nm.
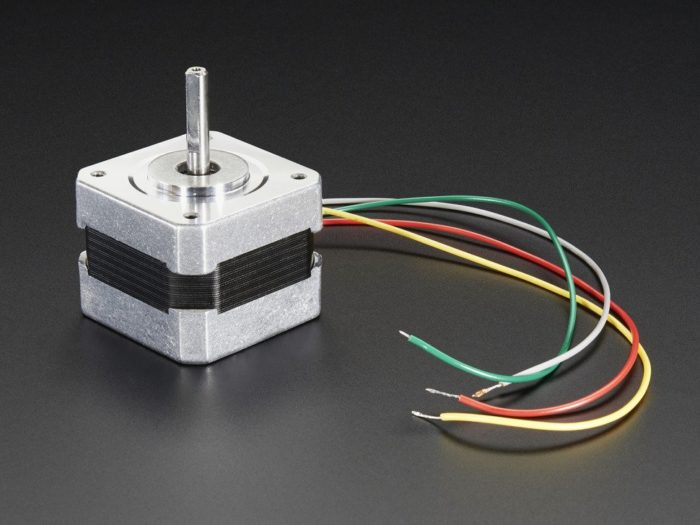
Estos pequeños tenían el tamaño perfecto (longitud de 34 mm) y encajaban a la perfección dentro de los dispensadores.
Diseño de la transmisión
En nuestra máquina, la manivela dispensadora tenía un eje con una cara fresada plana que se inserta en la pieza con solapas de goma. El motor también estaba fresado en plano, pero el problema era que el diámetro del eje del motor era mucho más pequeño.
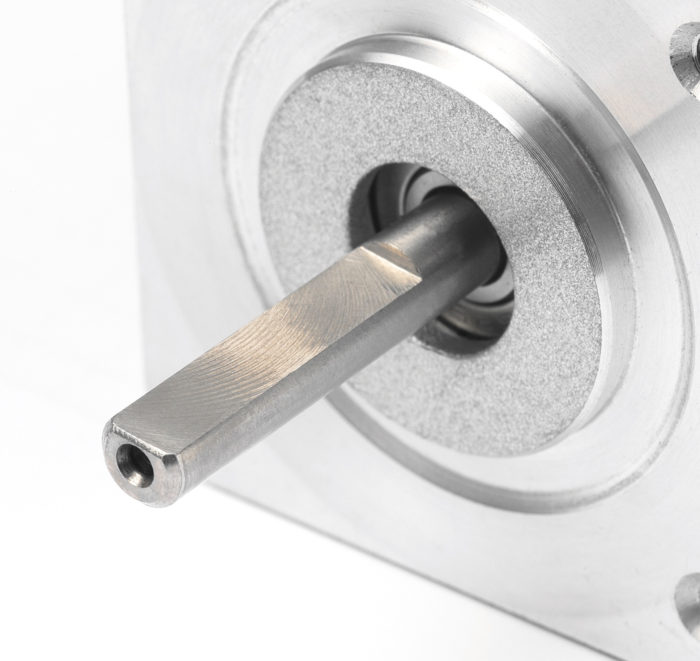
Necesitábamos un adaptador o, en la jerga de la ingeniería mecánica, una llave, para que funcionara. Como es natural, nuestra primera idea para resolver el problema fue: “¡Oye, podemos imprimirlo en 3D!”. Porque, primero, las impresoras 3D son increíbles y, segundo, medimos las piezas y empezamos a diseñar esa pequeña pieza para impresión 3D casi de inmediato.
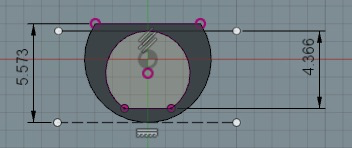
Tardamos siete iteraciones en llegar a un diseño decente.
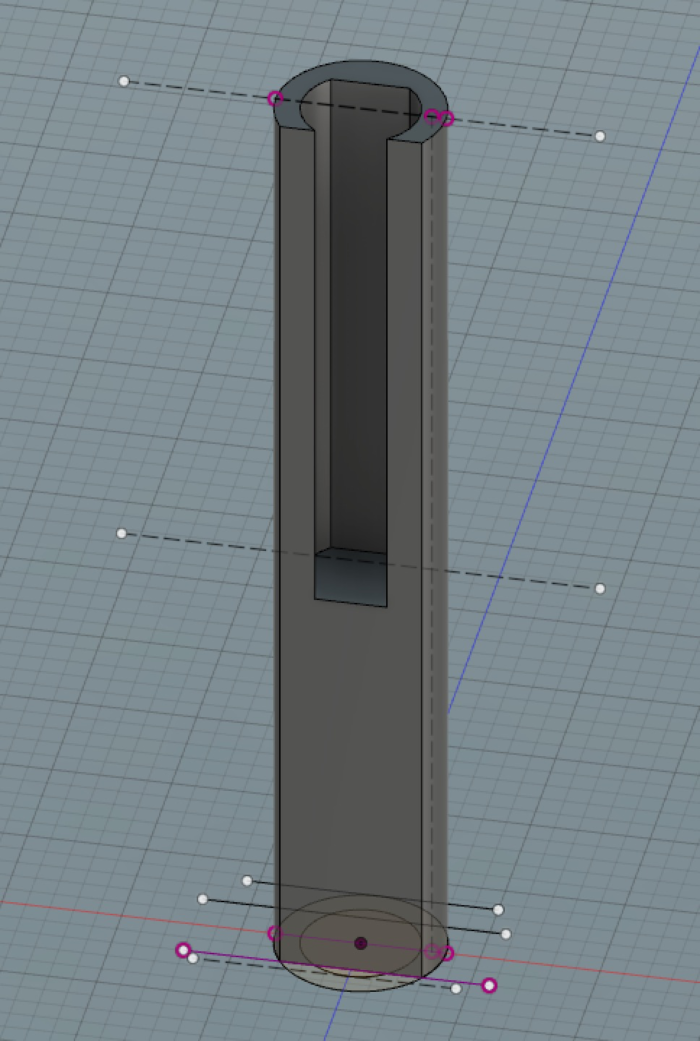
No es broma, ¡el versionado semántico se aplica muy bien en este caso!
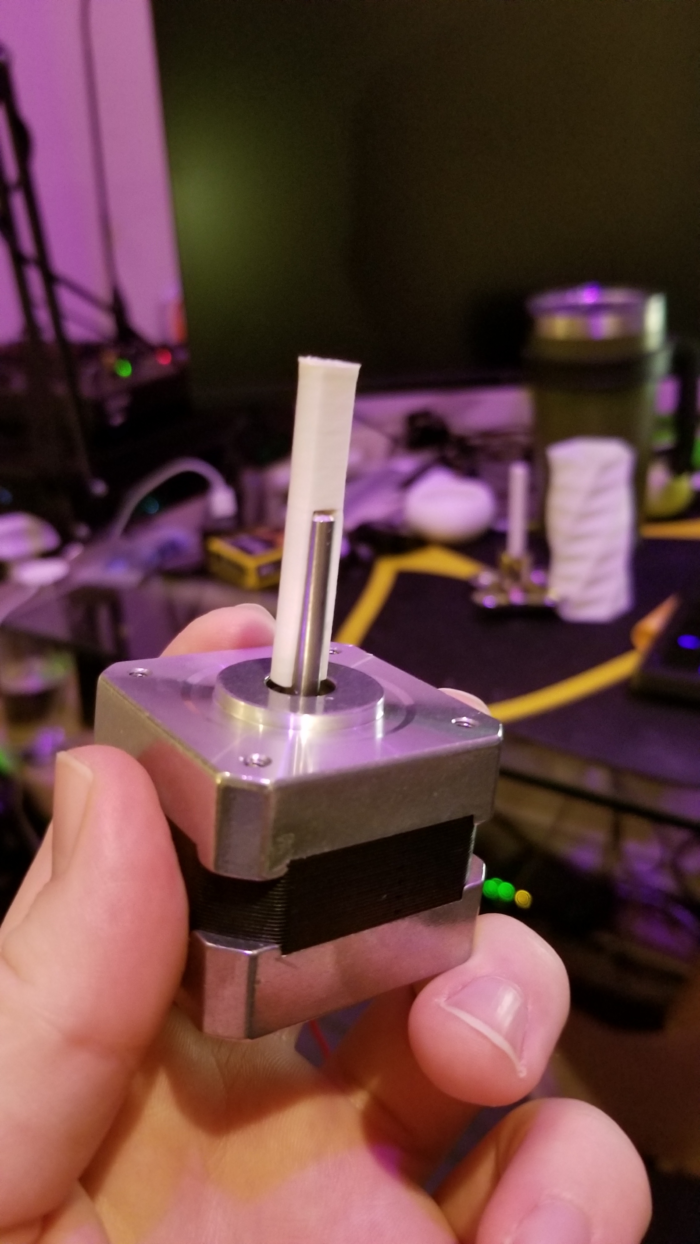
Con la chaveta impresa, ya estaba lista para ser acoplada.
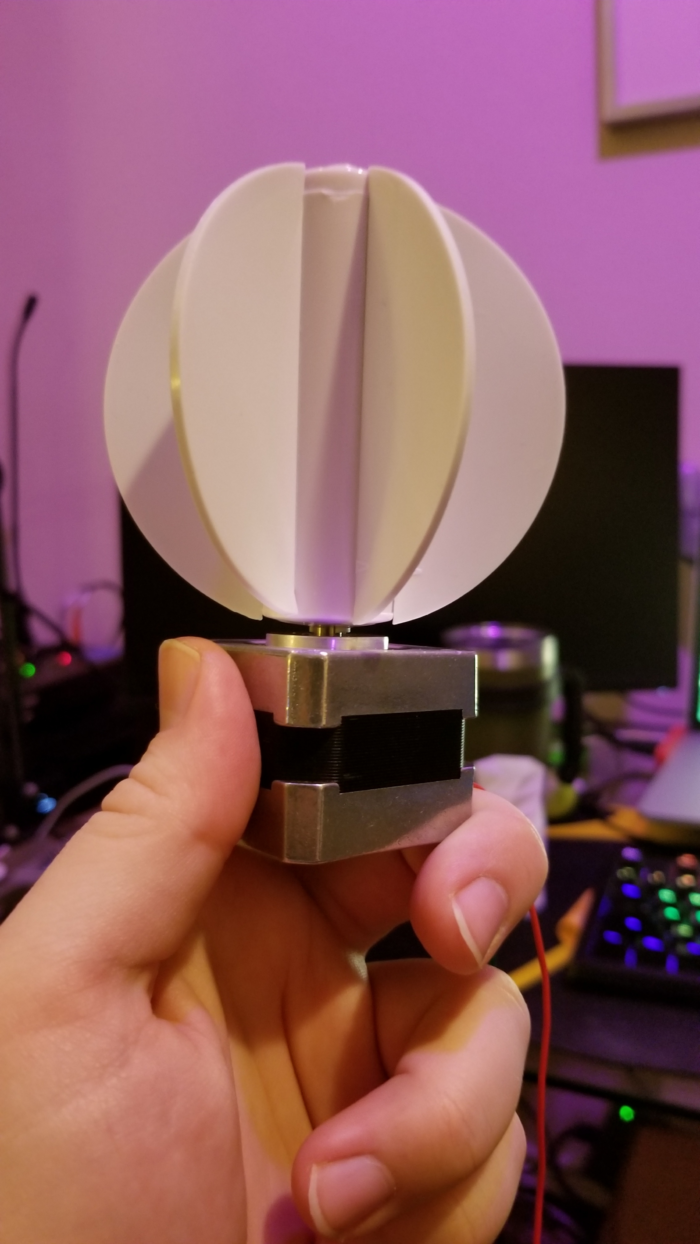
¡Un éxito! Solo por diversión, aquí tienes el vídeo de la impresora haciendo lo suyo.
Mejorándolo todo con una Dremel
Basándonos en la llegada a la bandeja de entrada del eje de la solapa en relación con el brazo de montaje del chasis, pensamos que podíamos perforar una parte del brazo de montaje para el motor paso a paso. Tomamos la pieza que sujeta el recipiente y le hicimos algunos ajustes, lo cual fue la parte más emocionante.
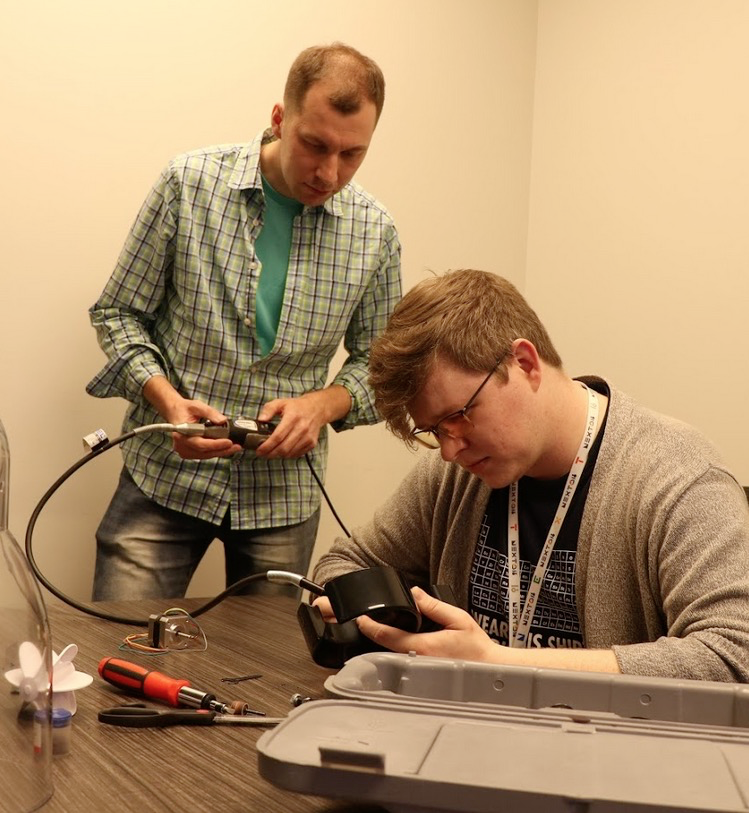
Con un cabezal de corte plano, quitamos el plástico que no nos dejaba insertar los motores paso a paso.
Ensamblaje final
Tras unos minutos canalizando cuidadosamente la Dremel Fever™, los servos encajaron a la perfección. Para fijarlos, necesitábamos encontrar algo que encajara entre los servos y el chasis. Buscando a nuestro alrededor, encontramos una goma de borrar que nos serviría. ¿Quién dice que no podemos aprovechar el equipo de prototipado que ya no usamos y desplegarlo en producción?
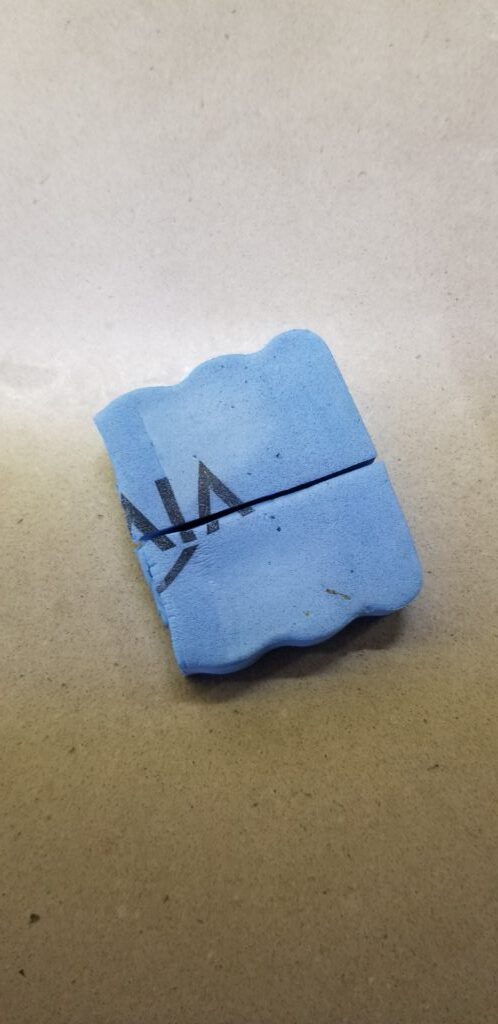
Lo insertamos a ambos lados del motor y encajó a la perfección.
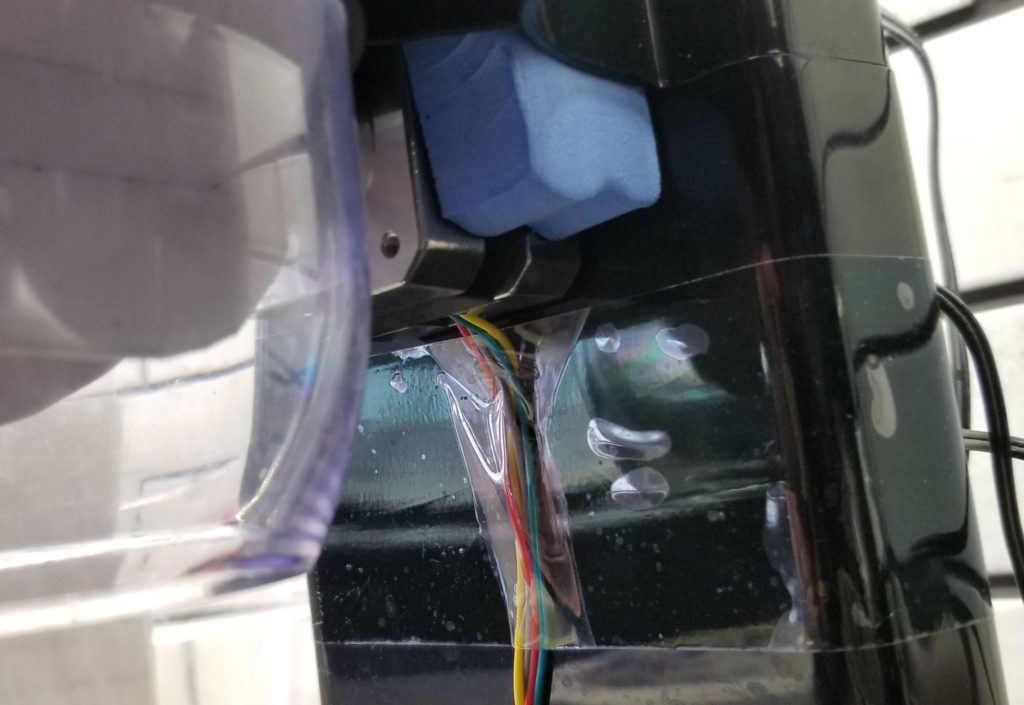
Perfección.
Dimos la vuelta a las solapas para que quedaran orientadas hacia los servos en la parte trasera del dispensador y las acoplamos con la chaveta. Lo último que tuvimos que hacer fue recortar las solapas para asegurarnos de que los servos pudieran girar el mecanismo con facilidad.
Este es el producto final desde el punto de vista mecánico.
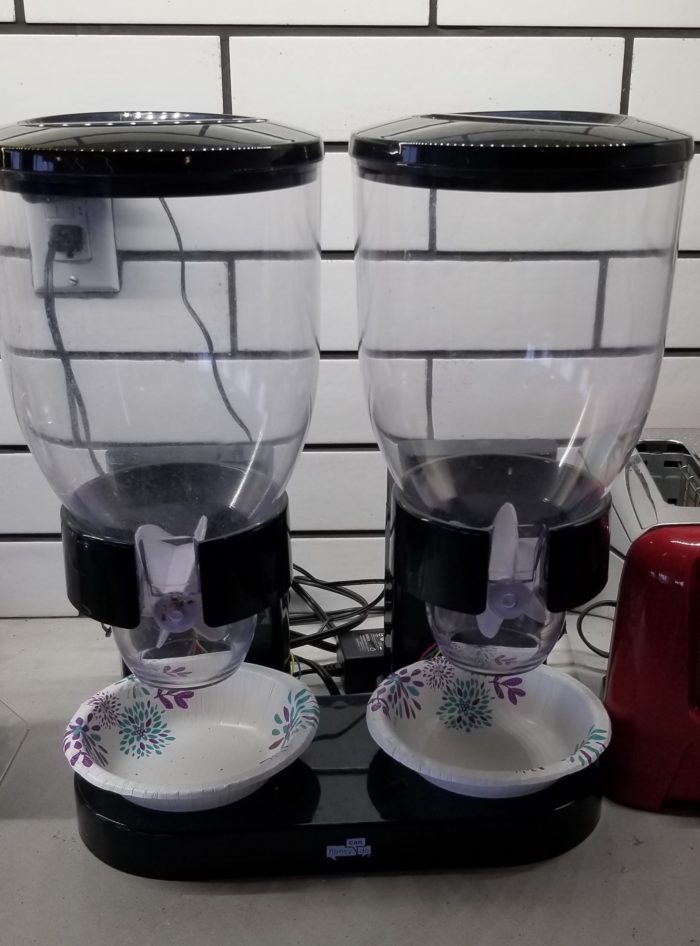
Muy interesante, ¿verdad?
Con todas las piezas mecánicas en su sitio, teníamos que empezar a construir el cerebro de nuestra pequeña máquina. ¿Qué se convertiría en el cerebro de nuestro duro trabajo? Una Raspberry Pi, por supuesto. Como todo el mundo sabe, casi cualquier cosa es posible con una Raspberry Pi, pero ¡tendrás que esperar hasta la semana que viene para ver cómo resultó!