Dev Life
Machine de livraison de snacks : partie 1, la mécanique
Bricoler du matériel est toujours amusant, et cela faisait un moment que nous n’avions rien créé ! Dans cette courte série d’articles de blog, nous allons fabriquer un distributeur de snacks contrôlé par email en utilisant un distributeur d’aliments secs, un Raspberry Pi, une paire de moteurs pas à pas et un peu d’impression 3D.
Cet article se concentrera d’abord sur la mécanique, puis nous passerons à l’électronique dans la deuxième partie.
Prêts ? C’est parti !
Préparation des composants
Nous avons commencé avec un distributeur de snacks que vous pouvez trouver dans n’importe quel grand magasin ou en ligne. Si vous vous demandez où nous avons trouvé le nôtre, nous l’avons acheté sur Amazon.
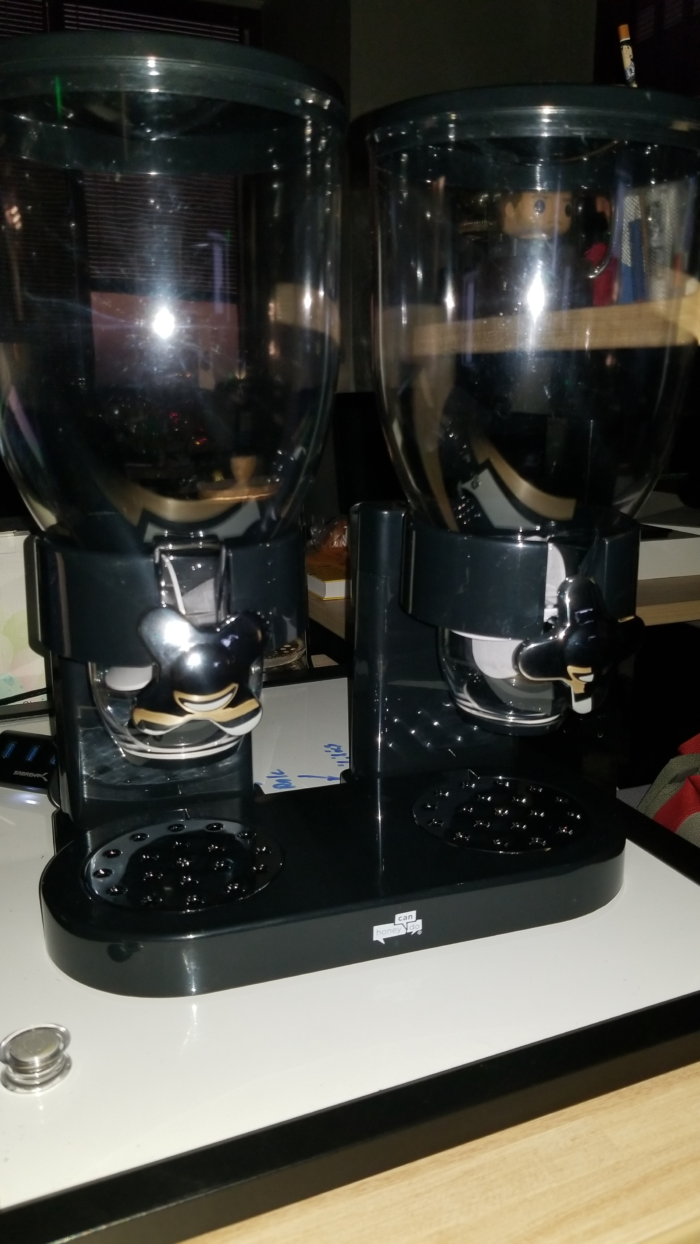
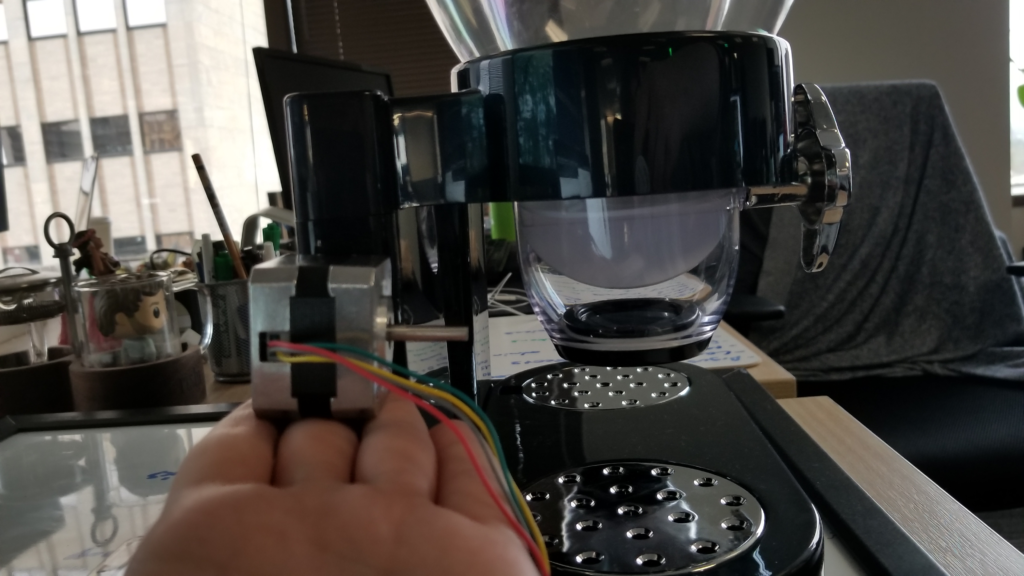
C’est une machine assez simple : les friandises se chargent par le haut et vous pouvez tourner la poignée pour les distribuer dans un bol en dessous. Mais que se passerait-il si nous fixions des moteurs au mécanisme de distribution ? C’est là qu’interviennent les moteurs, ou plutôt deux moteurs pas à pas NEMA-17 de 12 V. Nous avons utilisé une paire de ces modèles, mais nous avons appris à nos dépens que la machine aurait bien besoin d’un peu plus de couple que 0,2 Nm.
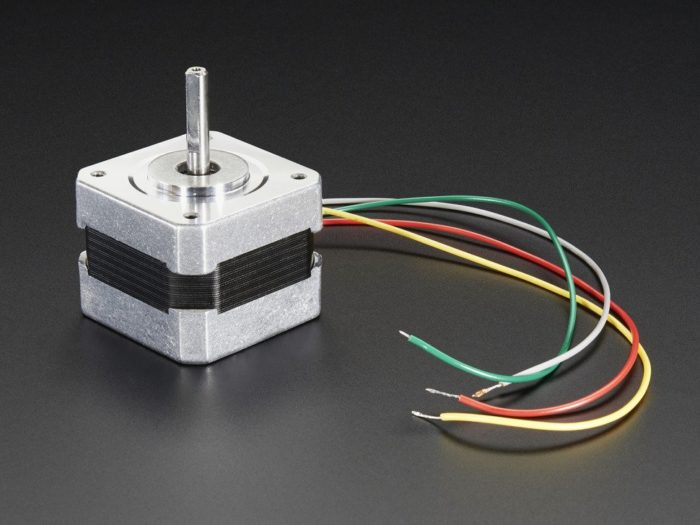
Ces petits moteurs étaient de la taille idéale (longueur de 34 mm) et s’inséraient parfaitement dans les distributeurs.
Conception du groupe motopropulseur
Dans notre machine, le bouton de distribution avait un axe à méplat qui s’insère dans la pièce munie de rabats en caoutchouc. Le moteur était également muni d’un axe à méplat, mais le problème était que le diamètre de l’axe du moteur était beaucoup plus petit.
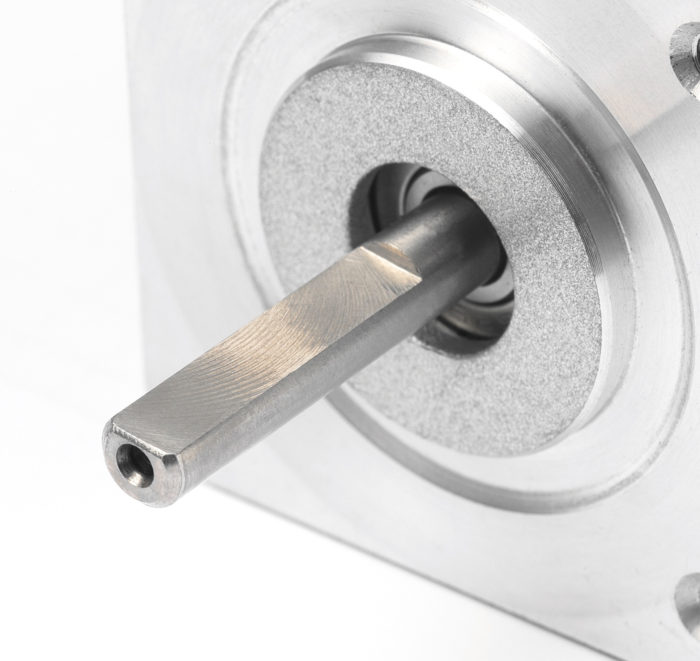
Nous avions besoin d’un adaptateur ou, dans le jargon de l’ingénierie mécanique, d’une clé, pour que cela fonctionne. Naturellement, notre première idée pour résoudre ce problème a été de nous dire : « Et si nous l’imprimions en 3D ! » Tout d’abord, parce que les imprimantes 3D sont incroyables, et ensuite, parce que nous avions mesuré les pièces et commencé à concevoir cette petite pièce pour l’impression 3D presque immédiatement.
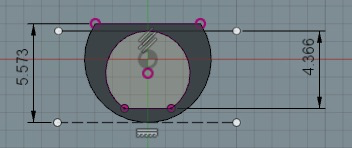
Il nous a fallu sept itérations pour arriver à une conception correcte.
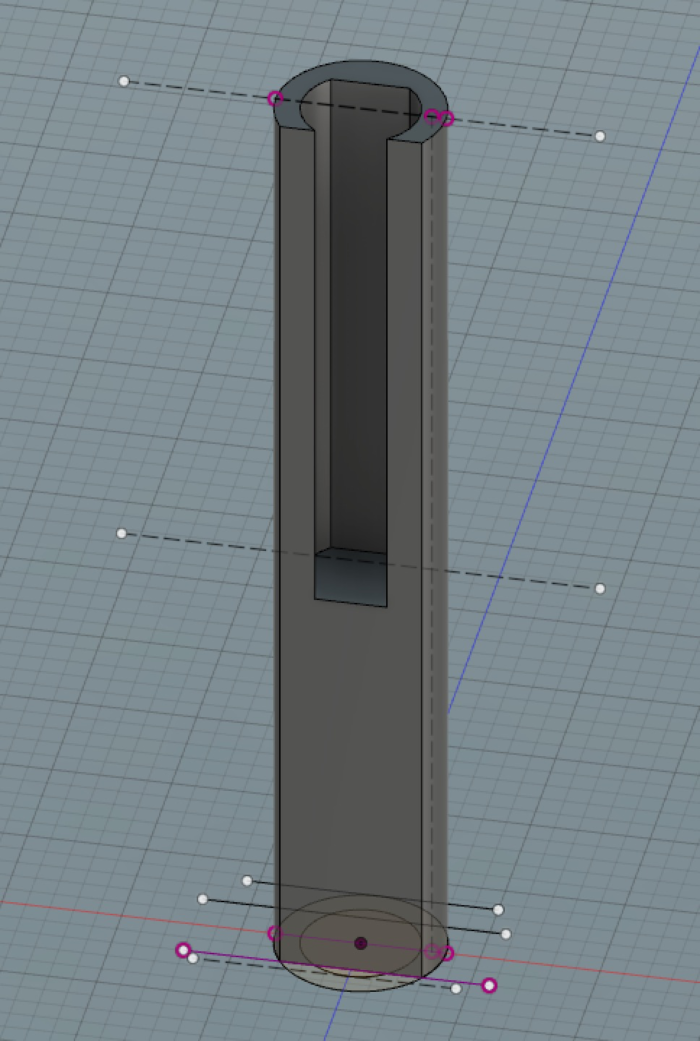
Sans blague, le versionnage sémantique s’applique très bien ici !
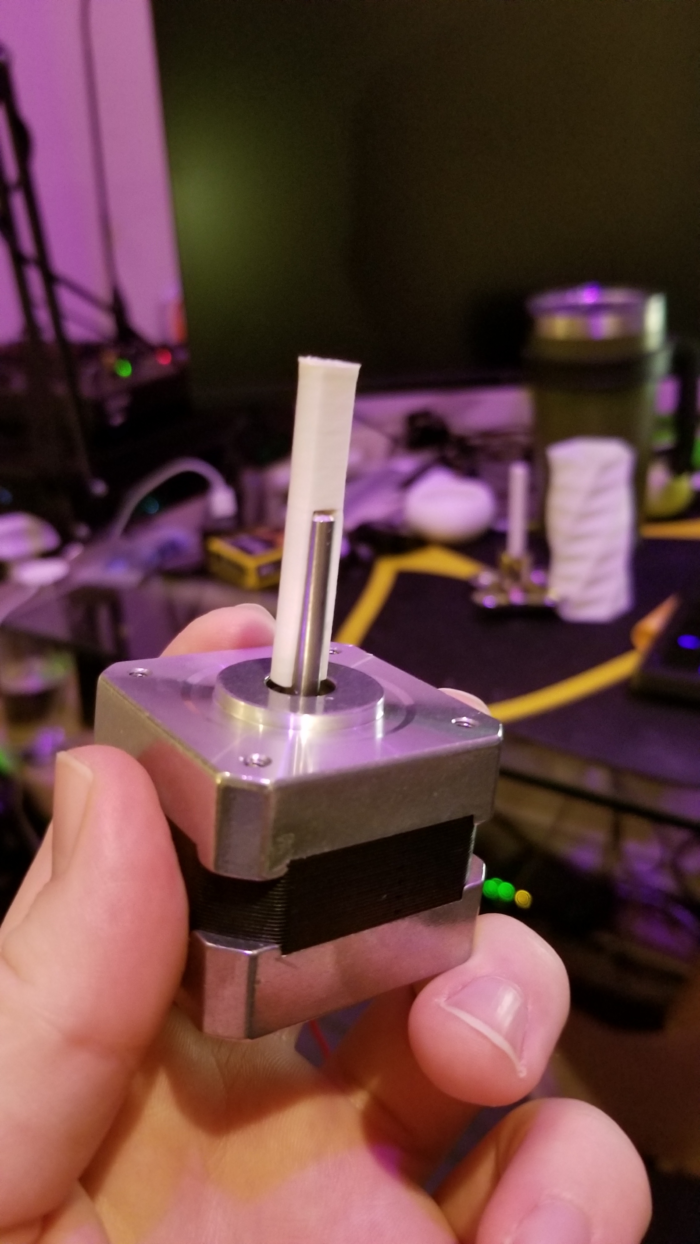
Une fois la clavette imprimée, elle était prête à être fixée.
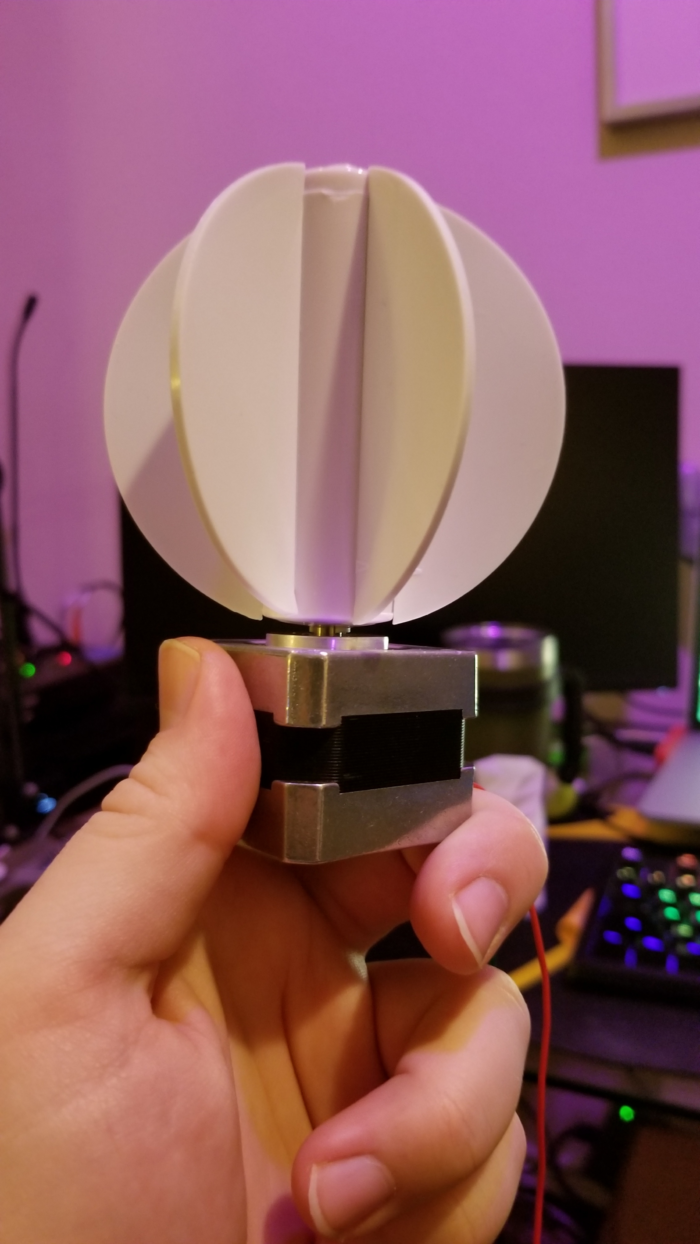
Succès !!! Juste pour le plaisir, voici une vidéo de l’imprimante en pleine action.
Amélioration avec un outil Dremel
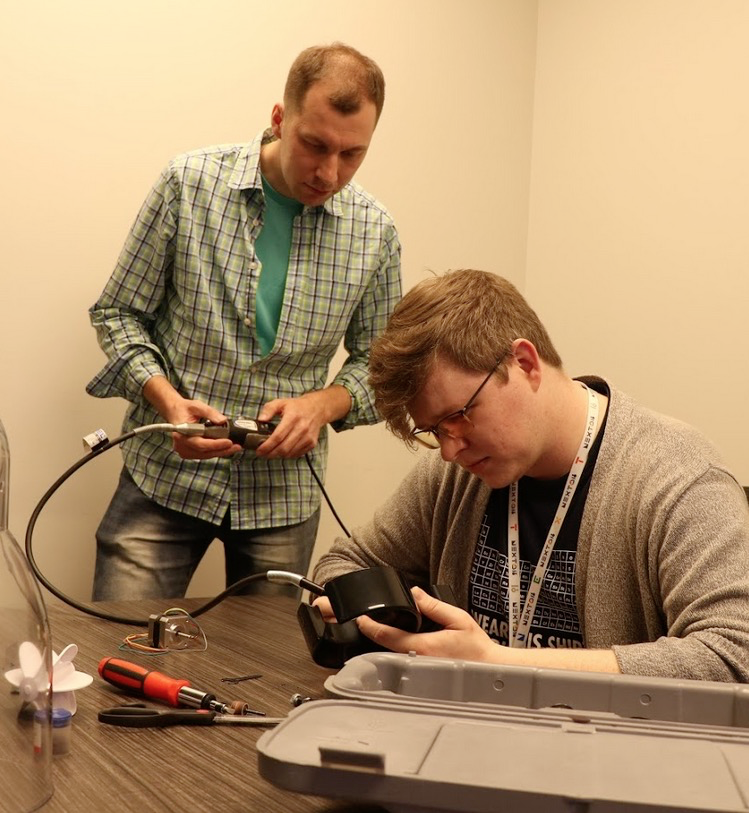
En nous basant sur le placement de l’axe du rabat par rapport au bras de montage du châssis, nous avons pensé que nous pouvions percer une partie du bras de montage pour le moteur pas à pas. Nous avons pris la pièce qui maintient le récipient et y avons apporté quelques ajustements, ce qui était la partie la plus passionnante.
Avec une tête de coupe plate, nous avons retiré le plastique qui nous empêchait d’insérer les moteurs pas à pas.
Assemblage final
Après quelques minutes passées à canaliser prudemment la Dremel Fever™, les servomoteurs s’inséraient parfaitement. Pour les fixer, nous devions trouver un élément qui s’insérerait entre les servomoteurs et le châssis. En regardant autour de nous, nous avons trouvé une belle gomme qui ferait l’affaire. Qui a dit que nous ne pouvions pas profiter du matériel de prototypage inutilisé pour le déployer en production ?
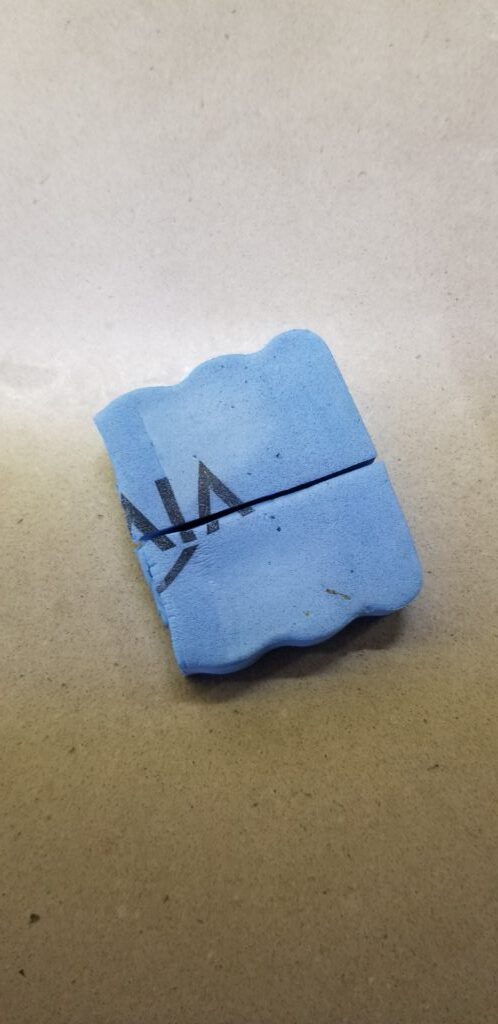
Nous l’avons insérée des deux côtés du moteur et elle s’est parfaitement adaptée.
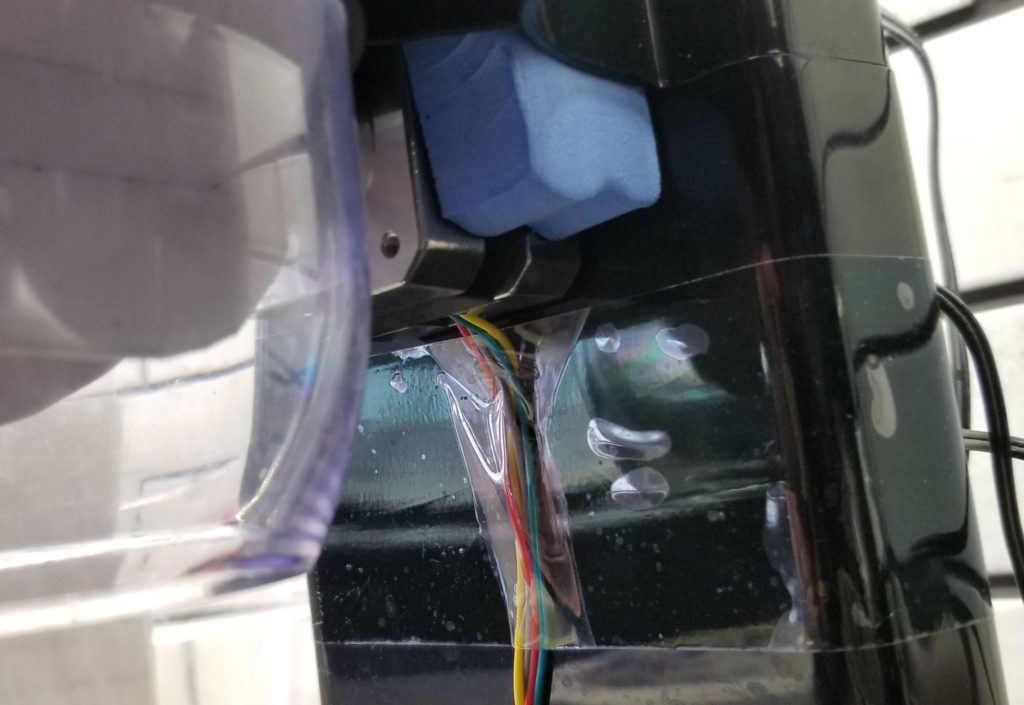
La perfection.
Nous avons retourné les rabats pour qu’ils fassent face aux servomoteurs à l’arrière du distributeur et les avons fixés avec la clavette. La dernière chose à faire était de couper les rabats pour nous assurer que les servomoteurs pouvaient faire tourner facilement le mécanisme.
Voici le produit final d’un point de vue mécanique.
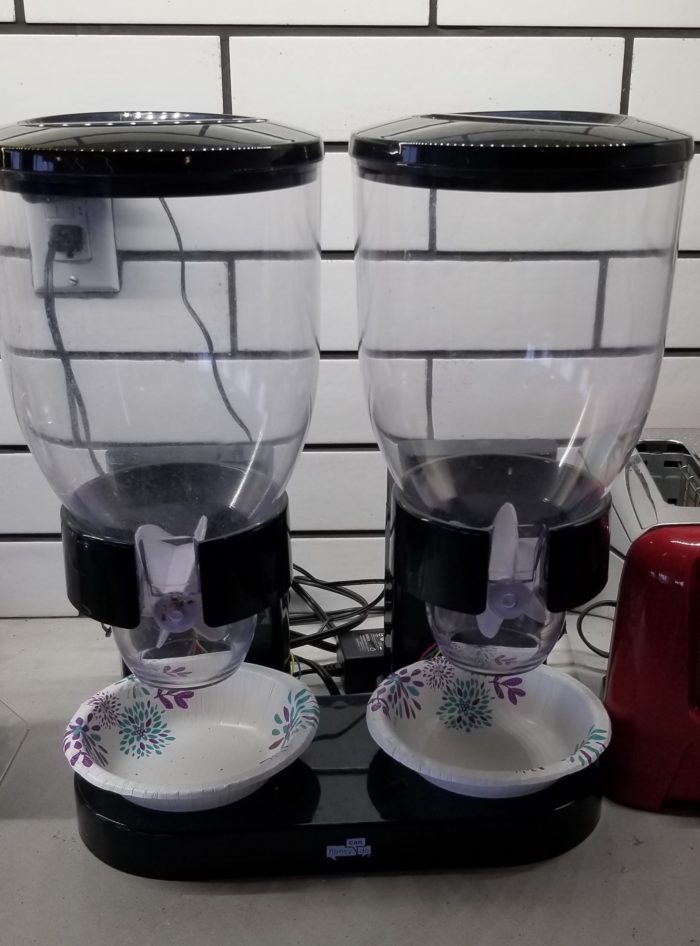
Plutôt intéressant, n’est-ce pas ?
Une fois toutes les pièces mécaniques en place, il a fallu commencer à construire le cerveau de notre petite machine. Qu’est-ce qui allait devenir le cerveau de notre dur labeur ? Un Raspberry Pi, bien sûr. Comme nous le savons, presque tout est possible avec un Raspberry Pi, mais vous devrez attendre la semaine prochaine pour découvrir le résultat !