Dev Life
Machine de livraison de snacks : partie 2, l’électronique et la technologie
Avant d’aborder les aspects techniques, si vous n’avez pas lu notre article précédent sur notre merveilleux distributeur de snacks, allez d’abord y jeter un œil ! Nous avons acheté un distributeur de snacks standard et l’avons transformé en robot, mais il est maintenant temps de le doter d’un cerveau. Et par cerveau, nous voulons bien sûr parler d’un Raspberry Pi.
Si vous avez lu d’autres articles sur nos projets mécaniques, vous avez peut-être remarqué que nous avons tendance à utiliser un Raspberry Pi pour nos bidouillages matériels. Ils sont faciles à configurer, disposent d’une tonne d’extensions et tout le monde ou presque adore jouer avec. C’était le choix parfait pour ce que nous voulions accomplir : la distribution automatique ultime de snacks.
Contrôle des moteurs pas à pas
En parlant d’extensions, l’une d’entre elles est le Adafruit DC & Stepper Motor HAT, qui semble parfaitement nous convenir.
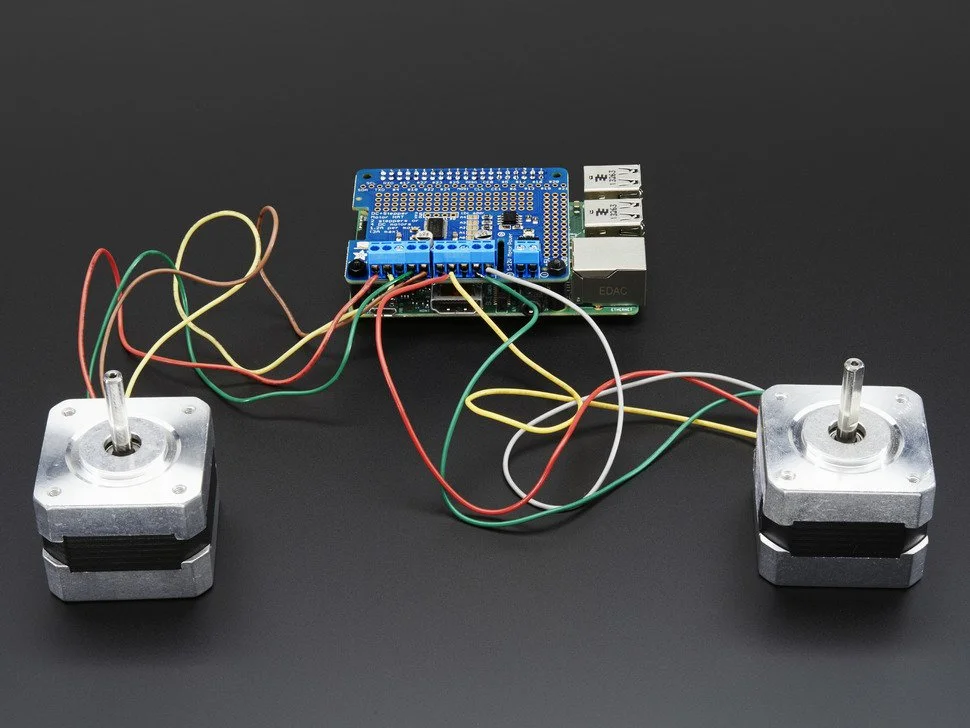
La carte se compose d’un contrôleur de modulation de largeur d’impulsion PCA9685 et de deux pilotes de moteur basés sur le TB6612FNG. Le contrôleur reçoit les commandes via le bus I2C depuis le Pi et les traduit en signaux PWM appropriés. Ces signaux basse tension entrent dans les pilotes et contrôlent les sorties 12 V pour alimenter les moteurs.
Nos moteurs sont des moteurs pas à pas bipolaires, ce qui signifie qu’ils se composent de deux groupes de bobines qui doivent être alimentés avec une polarité alternée. Heureusement, le TB6612FNG est conçu pour fonctionner avec des moteurs doubles, chaque pilote sera donc dédié à son propre moteur pas à pas. Les pilotes disposent d’un circuit de distribution d’alimentation séparé, que nous aborderons dans la section suivante.
Alimentation
Nous avons acheté notre Pi chez CanaKit et il était fourni avec un adaptateur secteur micro-USB basique de 2,5 A et 5 V. Les moteurs du HAT nécessitent 12 V et doivent être alimentés séparément. Comme ils consomment 350 mA chacun, nous devons leur fournir au moins 700 mA. Les pilotes consomment environ 2 mA chacun, ce qui n’est pas très significatif. Cependant, lors de la conception d’un système (même logiciel), nous recommandons vivement d’appliquer un coefficient de sécurité de deux à trois, voire plus.
Pour concevoir des systèmes sûrs et robustes, nous devons prendre en compte notre ignorance du monde réel. Prenez, par exemple, le pont du détroit de Tacoma par rapport au pont de Brooklyn. Le pont du détroit de Tacoma n’avait pas de coefficient de sécurité et s’est inévitablement effondré. À l’inverse, le pont de Brooklyn a été construit avec un coefficient de sécurité de cinq à six et existe encore aujourd’hui.
Heureusement, il existe des tonnes d’options en matière d’alimentations pour que notre distributeur de snacks reste parfaitement sûr. Nous avons simplement opté pour une alimentation de 5 A . Si le branchement de l’alimentation en toute sécurité vous inquiète toujours, ceci guide peut vous aider.
Assemblage
Maintenant que nous avions tout ce dont nous avions besoin pour terminer le distributeur de snacks, il était temps de tout assembler. Place aux photos !
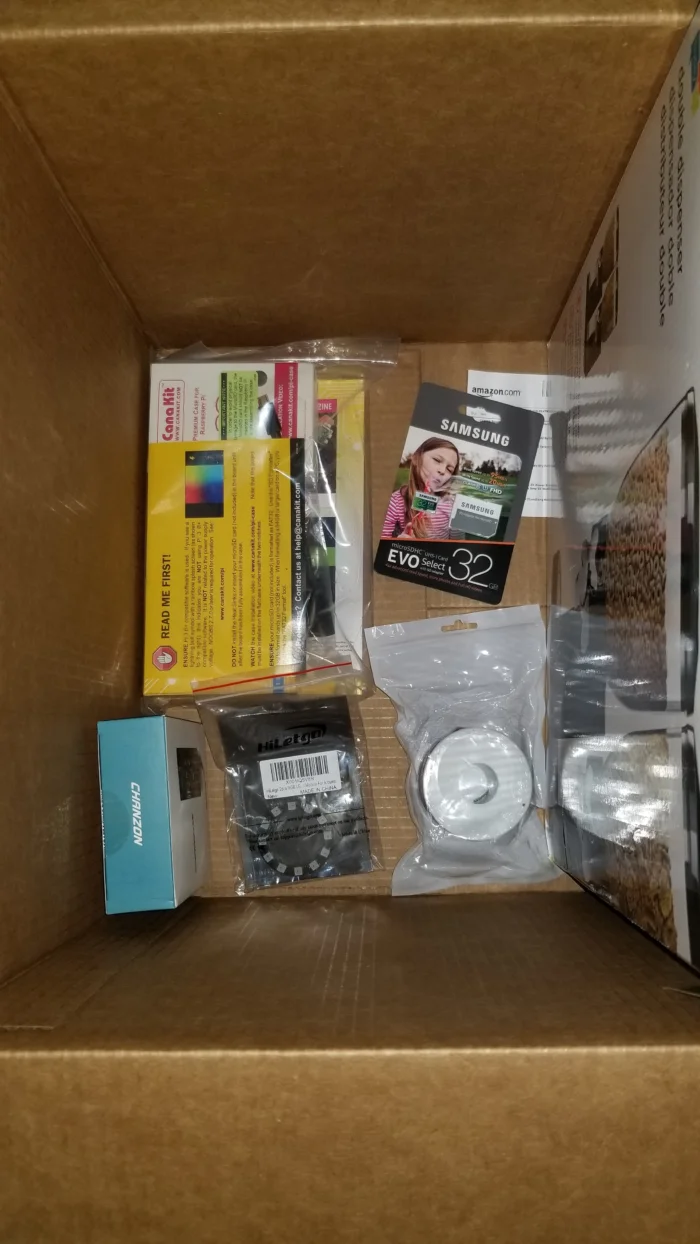
Avant de vraiment commencer, nous avons dû souder le HAT.
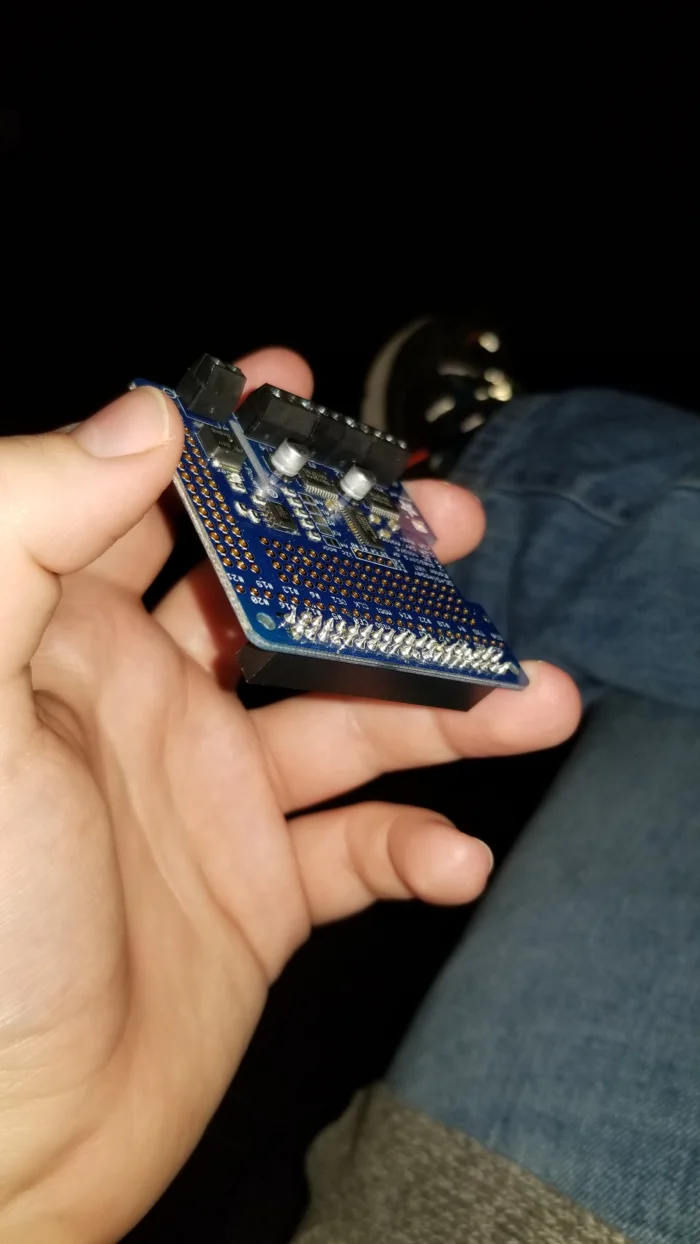
Ensuite, il a fallu fixer le connecteur d’alimentation.
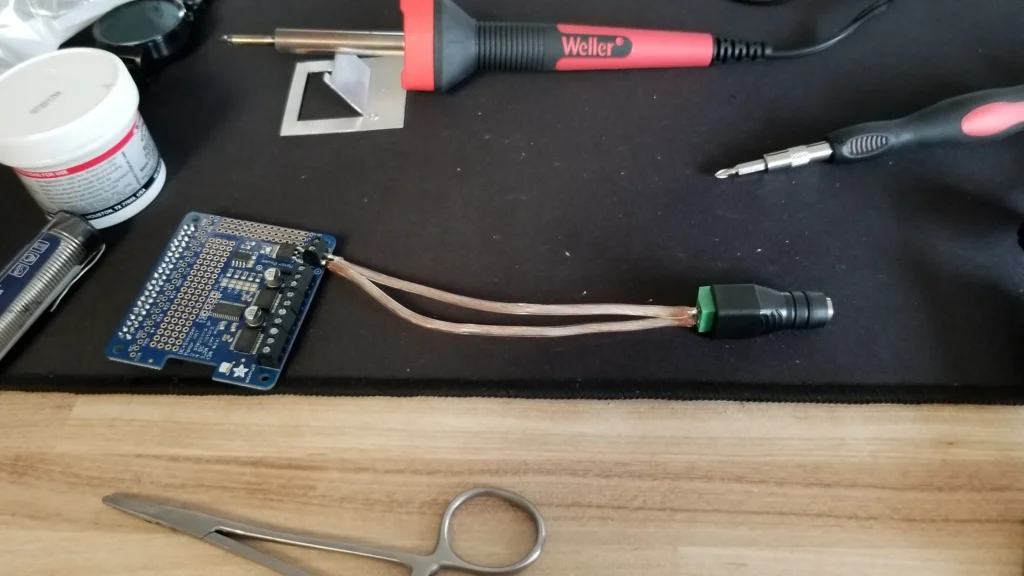
Une fois l’alimentation en place, nous avons pu relier les moteurs au HAT.
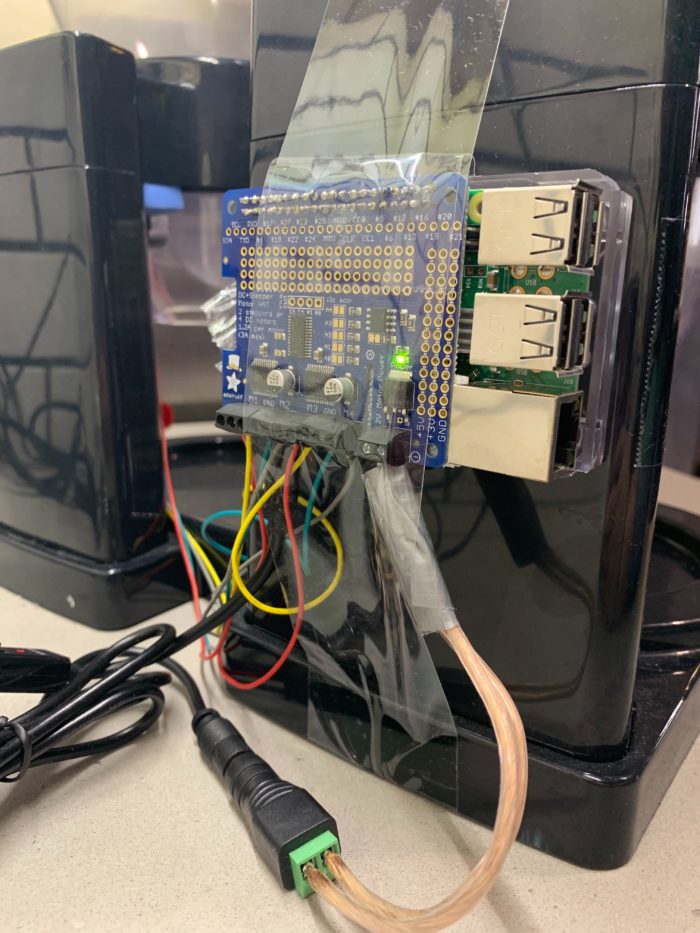
Pour contrôler le HAT via l’I2C, nous devons installer Adafruit CircuitPython MotorKit. L’ installation , ce qui est assez simple, et nous avons fini par utiliser ceci guide pour faire fonctionner correctement les moteurs pas à pas. Dans notre cas, nous avons élaboré un algorithme de va-et-vient correct et l’avons ajusté pour distribuer la bonne quantité de snacks en un seul passage.
Le voici ! Un prototype fonctionnel !
Comme d’habitude, nous avons connecté la machine à Mailgun. Cela pouvait se faire de différentes manières et, comme nous l’avons déjà abordé dans d’autres autre articles , nous n’allons pas nous y attarder ici. Cependant, il y a une opportunité intéressante d’en faire un véritable appareil IoT.
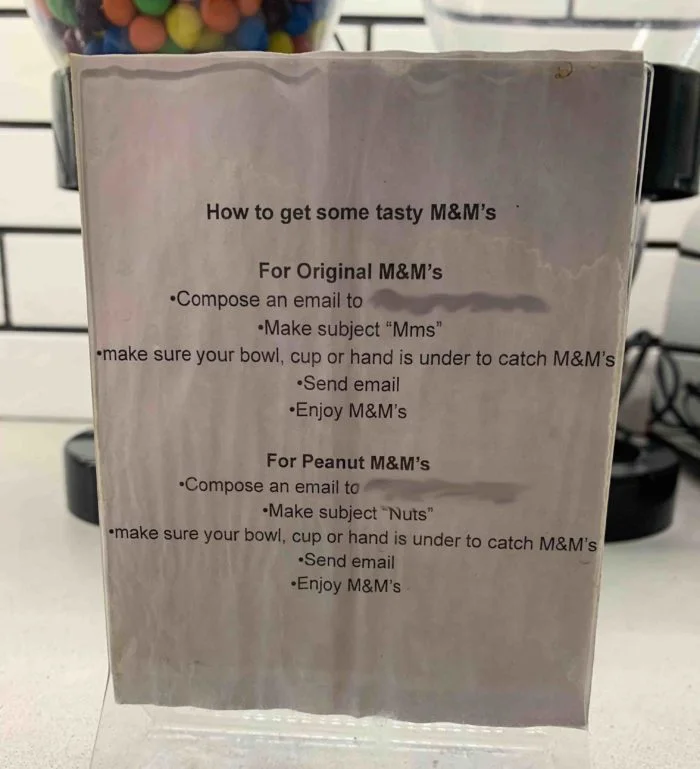
Pour l’instant, nous l’utilisons simplement dans la cuisine pour que les membres de l’équipe de Mailgun puissent se régaler de M&Ms comme des chefs. Toujours est-il qu’il a permis de distribuer de délicieux bonbons à tout le monde, et a suscité pas mal de rires lorsqu’il s’est débranché pour ensuite livrer trop de M&Ms une fois rebranché.